Motor Control Algorithms: Six-Step, FOC, at Sensorless Methods Ipinaliwanag
Maaaring sabihin sa iyo ng isang sheet ng detalye na ang isang motor controller ay humahawak ng 48 V at 60 A, ngunit hindi nito sasabihin sa iyo kung paano tumunog ang motor sa bilis ng paglalakad, kung gaano karaming torque ripple ang mararamdaman ng iyong robot chassis, o kung ang motor ay maaari pa ring humiwalay sa isang matarik na burol. Ang mga pag-uugali na iyon ay napagpasyahan ng algorithm ng kontrol ng motor na naka-embed sa firmware. Tatlong pamilya ang nangingibabaw sa brushless DC (BLDC) at permanent magnet synchronous motor (PMSM) na kontrol: anim na hakbang na commutation, field-oriented control (FOC), at sensorless observer method. Para sa karamihan ng mga bagong programa ng sasakyan at automation, ang FOC na may sensorless observer ay ang praktikal na default, habang ang anim na hakbang ay nananatiling murang pagpipilian para sa mga simpleng pagkarga. Ipinapaliwanag ng mga seksyon sa ibaba kung paano naiiba ang mga algorithm na ito at kung ano ang ibig sabihin ng pagkakaibang iyon kapag pumili ka ng controller.
Ano ang Talagang Ginagawa ng Motor Control Algorithm
Ang bawat motor control algorithm ay nagpapatakbo ng parehong pangunahing loop. Binabasa o tinatantya nito ang posisyon ng rotor, ikinukumpara ang sinusukat na phase current sa iniuutos na torque o bilis, kino-compute ang mga vector ng boltahe na nagsasara ng error na iyon, at inilalapat ang mga ito sa inverter habang pinoprotektahan ang power stage. Pinamamahalaan din ng algorithm ang mga rate ng ramp, kasalukuyang mga limitasyon, regenerative braking, at pagtukoy ng fault.
Ang pagpili ng algorithm ay nagtatakda ng kisame para sa torque smoothness, acoustic noise, kahusayan, at dynamic na tugon. Ang isang malakas na microcontroller ay hindi maaaring ayusin ang isang hindi maayos na structured na control loop, at ang isang simpleng algorithm ay maaaring gumawa ng isang mahusay na controller na pakiramdam krudo sa isang demanding sasakyan application.
Ang Pangunahing Algorithm na Pamilya na Ginagamit Ngayon
Anim na Hakbang (Trapezoidal) Commutation
Ang anim na hakbang na commutation ay nagbibigay lakas sa dalawa sa tatlong mga phase ng motor sa isang pagkakataon at mga hakbang sa anim na switching states. Ito ay simpleng ipatupad, gumagamit ng kaunting oras ng processor, at natural na gumagana sa mga sensor ng Hall. Ang disbentaha ay torque ripple sa bawat commutation point at naririnig na ingay sa mababang bilis. Ang anim na hakbang ay isa pa ring makatwirang pagpipilian para sa mga pump, fan, at murang traction drive kung saan mas mahalaga ang kinis kaysa sa presyo.
Field-Oriented na Kontrol
Ang field-oriented na control ay tinatrato ang stator current bilang dalawang independiyenteng bahagi: isa na gumagawa ng torque at isa na kumokontrol sa magnetic field. Pagkatapos ng pagbabago ng Clarke at Park, kinokontrol ng dalawang PI controller ang mga bahaging ito, at binago ng space vector modulation ang resulta pabalik sa mga three-phase na boltahe. Ang FOC ay naghahatid ng halos pare-parehong torque, mababang ingay, at mataas na kahusayan sa hanay ng bilis, kabilang ang pagtigil.
Ang FOC ay nangangailangan ng higit pang pagkalkula kaysa sa anim na hakbang, ngunit hindi na iyon isang hadlang sa mga modernong microcontroller. Ito ang default para sa mga de-kuryenteng motorsiklo, robot drive, marine outboard, at karamihan sa mga application na nangangailangan ng predictable torque.
Mga Tagamasid na Walang Sensor
Tinatantya ng mga sensorless algorithm ang posisyon ng rotor mula sa mga sinusukat na boltahe at agos sa halip na mula sa isang hiwalay na sensor ng posisyon. Ang back-EMF sensing ay ang pinakasimpleng diskarte at mahusay na gumagana sa itaas ng ilang daang rpm. Ang isang sliding mode observer ay nagdaragdag ng katatagan laban sa error sa parameter at ingay sa pagsukat. Ang pinahabang Kalman filter ay nagbibigay ng mga tumpak na pagtatantya sa ilalim ng kaguluhan ngunit nangangailangan ng maingat na pag-tune. Ang high-frequency injection ay nagpapasigla sa magnetic saliency ng motor at nagbibigay ng impormasyon sa posisyon sa zero at napakababang bilis.
Ang praktikal na trade-off ay sa pagitan ng gastos, mababang bilis na kakayahan, at pagtanggi sa kaguluhan. Ang pag-alis ng mga sensor ng Hall at mga wiring ng encoder ay nakakabawas sa gastos at nagpapabuti sa pagiging maaasahan, ngunit kung ang duty cycle ay hahayaan ang estimator na gawin ang trabaho nito.
Kontrol ng Scalar V/Hz
Ang scalar control ay mayroong fixed ratio sa pagitan ng boltahe at frequency at kadalasang ginagamit sa AC induction motors. Ito ay simple at hindi nangangailangan ng feedback sa posisyon, ngunit mahina ang tugon ng torque nito. Mas madalas itong lumilitaw sa mga compact na drivetrain ng sasakyan dahil ang mga system na iyon ay gumagamit ng BLDC o PMSM na mga motor, kung saan ang FOC o anim na hakbang ay gumagawa ng mas mahusay na mga resulta.
Paghahambing ng Algorithm ayon sa Application
Ang iba't ibang mga siklo ng tungkulin ay pinapaboran ang iba't ibang mga algorithm. Ang isang de-kuryenteng motorsiklo ay gumugugol ng halos lahat ng oras nito sa itaas ng ilang daang rpm, kaya ang walang sensor na FOC na may back-EMF na pagtatantya ay nagpapababa ng gastos nang hindi nakakasama sa pagganap ng cruising; hill starts at low-speed maneuvering push designers pabalik sa Mga sensor ng hall. Ang isang robot na chassis ay dapat gumapang pasulong at baligtarin nang may katumpakan, na nangangailangan ng sensor ng posisyon o high-frequency na iniksyon. Kapag ang platform ay isang delivery robot o isang mobile manipulation base, a mabilis na pagtugon ng brushless DC motor controller ay maaaring ang pagkakaiba sa pagitan ng isang drive na parang laggy at isa na sumusubaybay kaagad sa command.
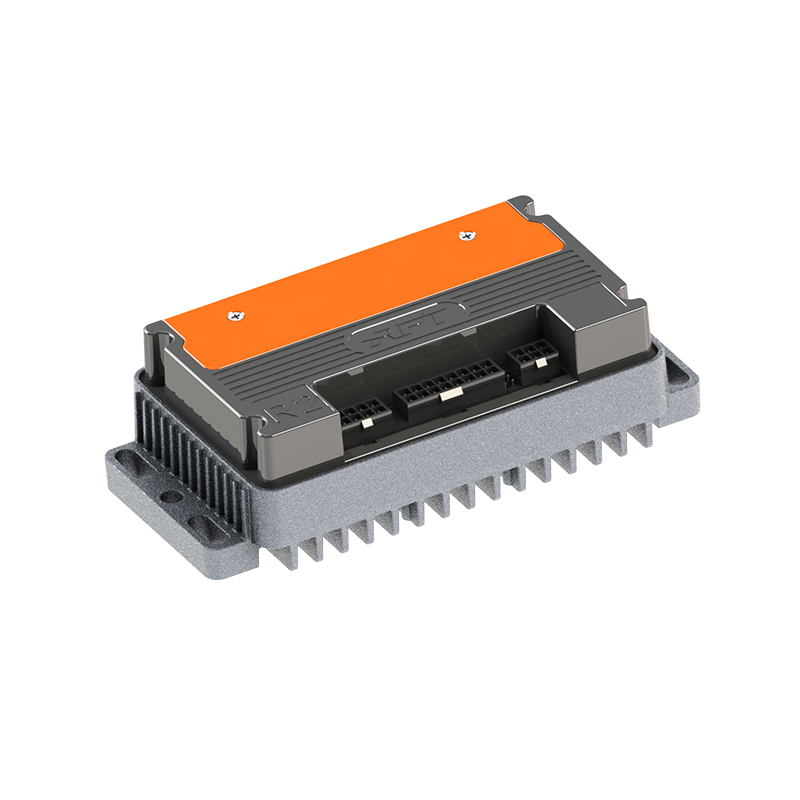
 R5 Mabilis na tugon Mga Supplier ng Brushless DC Motor Controller, Pabrika - Shanghai APT Ang APT ay R5 Mabilis na pagtugon Mga Supplier ng Brushless DC Motor Controller at Wholesale R5 Mabilis na pagtugon Brushless DC Motor Controller Factory sa C... Tingnan ang Produkto →
Ang isang marine outboard ay tumatakbo sa isang steady speed para sa mga oras, kaya ang kahusayan at thermal stability ay higit na mahalaga kaysa sa pansamantalang tugon. Ang isang ATV o UTV ay nakakakita ng mga biglaang pagbabago sa pagkarga sa masungit na lupain, na pinapaboran ang isang mahusay na tagamasid at mapagbigay na kasalukuyang headroom. Ang talahanayan sa ibaba ay nagbubuod sa mga karaniwang trade-off.
| Algorithm | Feedback sa Posisyon | Torque Ripple | Mababang-Bilis na Pag-uugali | Mga Application na Pinakamahusay |
|---|---|---|---|---|
| Anim na hakbang na commutation | Hall sensors | Katamtaman | Katanggap-tanggap sa mga sensor | Mga sapatos na pangbabae, tagahanga, murang traksyon |
| FOC na may mga sensor | Hall o encoder | Napakababa | Mahusay | Mga de-kuryenteng motorsiklo, robot, dagat |
| FOC sensorless (back-EMF) | Boltahe at kasalukuyang | Mababa | Mahina sa ibaba ng pinakamababang bilis | E-bikes, high-speed drive |
| FOC sensorless (SMO/EKF) | Boltahe at kasalukuyang | Mababa | Mabuti, ngunit mahimig | ATV, UTV, mga pang-industriyang drive |
| Mataas-frequency na iniksyon | Kasalukuyang tugon | Mababa | Mahusay at standstill | Mga robot, mga tungkuling parang servo |
| Scalar V/Hz | wala | High | Hindi angkop | AC induction motors |
Ituring ang talahanayan bilang panimulang punto, hindi isang hatol. Ang isang mahusay na inhinyero na controller ay maaaring paliitin ang marami sa mga puwang na ito dahil ang kasalukuyang loop at observer nito ay nakatutok nang magkasama. Kaya naman ang karanasan ng vendor ng controller sa aktwal na mga siklo ng tungkulin ng sasakyan ay mahalaga gaya ng pangalan ng algorithm sa datasheet.
Paano Naaapektuhan ng Algorithm Choice ang Pagpili ng Controller
Dahil ang algorithm ay nabubuhay sa naka-embed na software, ang hardware at firmware ay dapat na idinisenyo nang magkasama. Tinutukoy ng parallel na MOSFET kung gaano pantay ang paghahati ng kasalukuyang sa pagitan ng mga phase. Itinatakda ng katumpakan ng kasalukuyang sensing ang sahig para sa kasalukuyang loop ng FOC. Ang lakas ng drive ng gate ay nakakaapekto sa switching losses at electromagnetic interference. Ang thermal na disenyo ay nagpapasya kung gaano katagal kayang hawakan ng controller ang peak torque. Ang isang controller na may magandang silikon ngunit mahinang nakatutok na firmware ay magpapakita ng torque ripple at ingay; ang isang controller na may mahusay na firmware ngunit mahina ang kasalukuyang sensing ay trip o dederate. Ito ang dahilan kung bakit napakaraming pansin sa engineering ang napupunta ngayon ang papel ng software sa modernong kontrol ng motor .
Ang parehong lohika ay nalalapat sa motor mismo. Ang resistensya ng stator, phase inductance, at ang back-EMF constant ay tumutukoy kung ano ang magagawa at hindi magagawa ng controller. Ang isang controller na na-rate para sa 60 A ay hindi magpapatakbo ng isang hindi magandang katugmang motor, at ang agresibong pag-tune ng FOC ay maaaring mag-overheat ng isang motor na may mababang thermal mass. Ang paghiling ng napatunayang pagpapares ng motor-controller ay bahagi ng proseso ng pagbili, hindi isang nahuling pag-iisip.
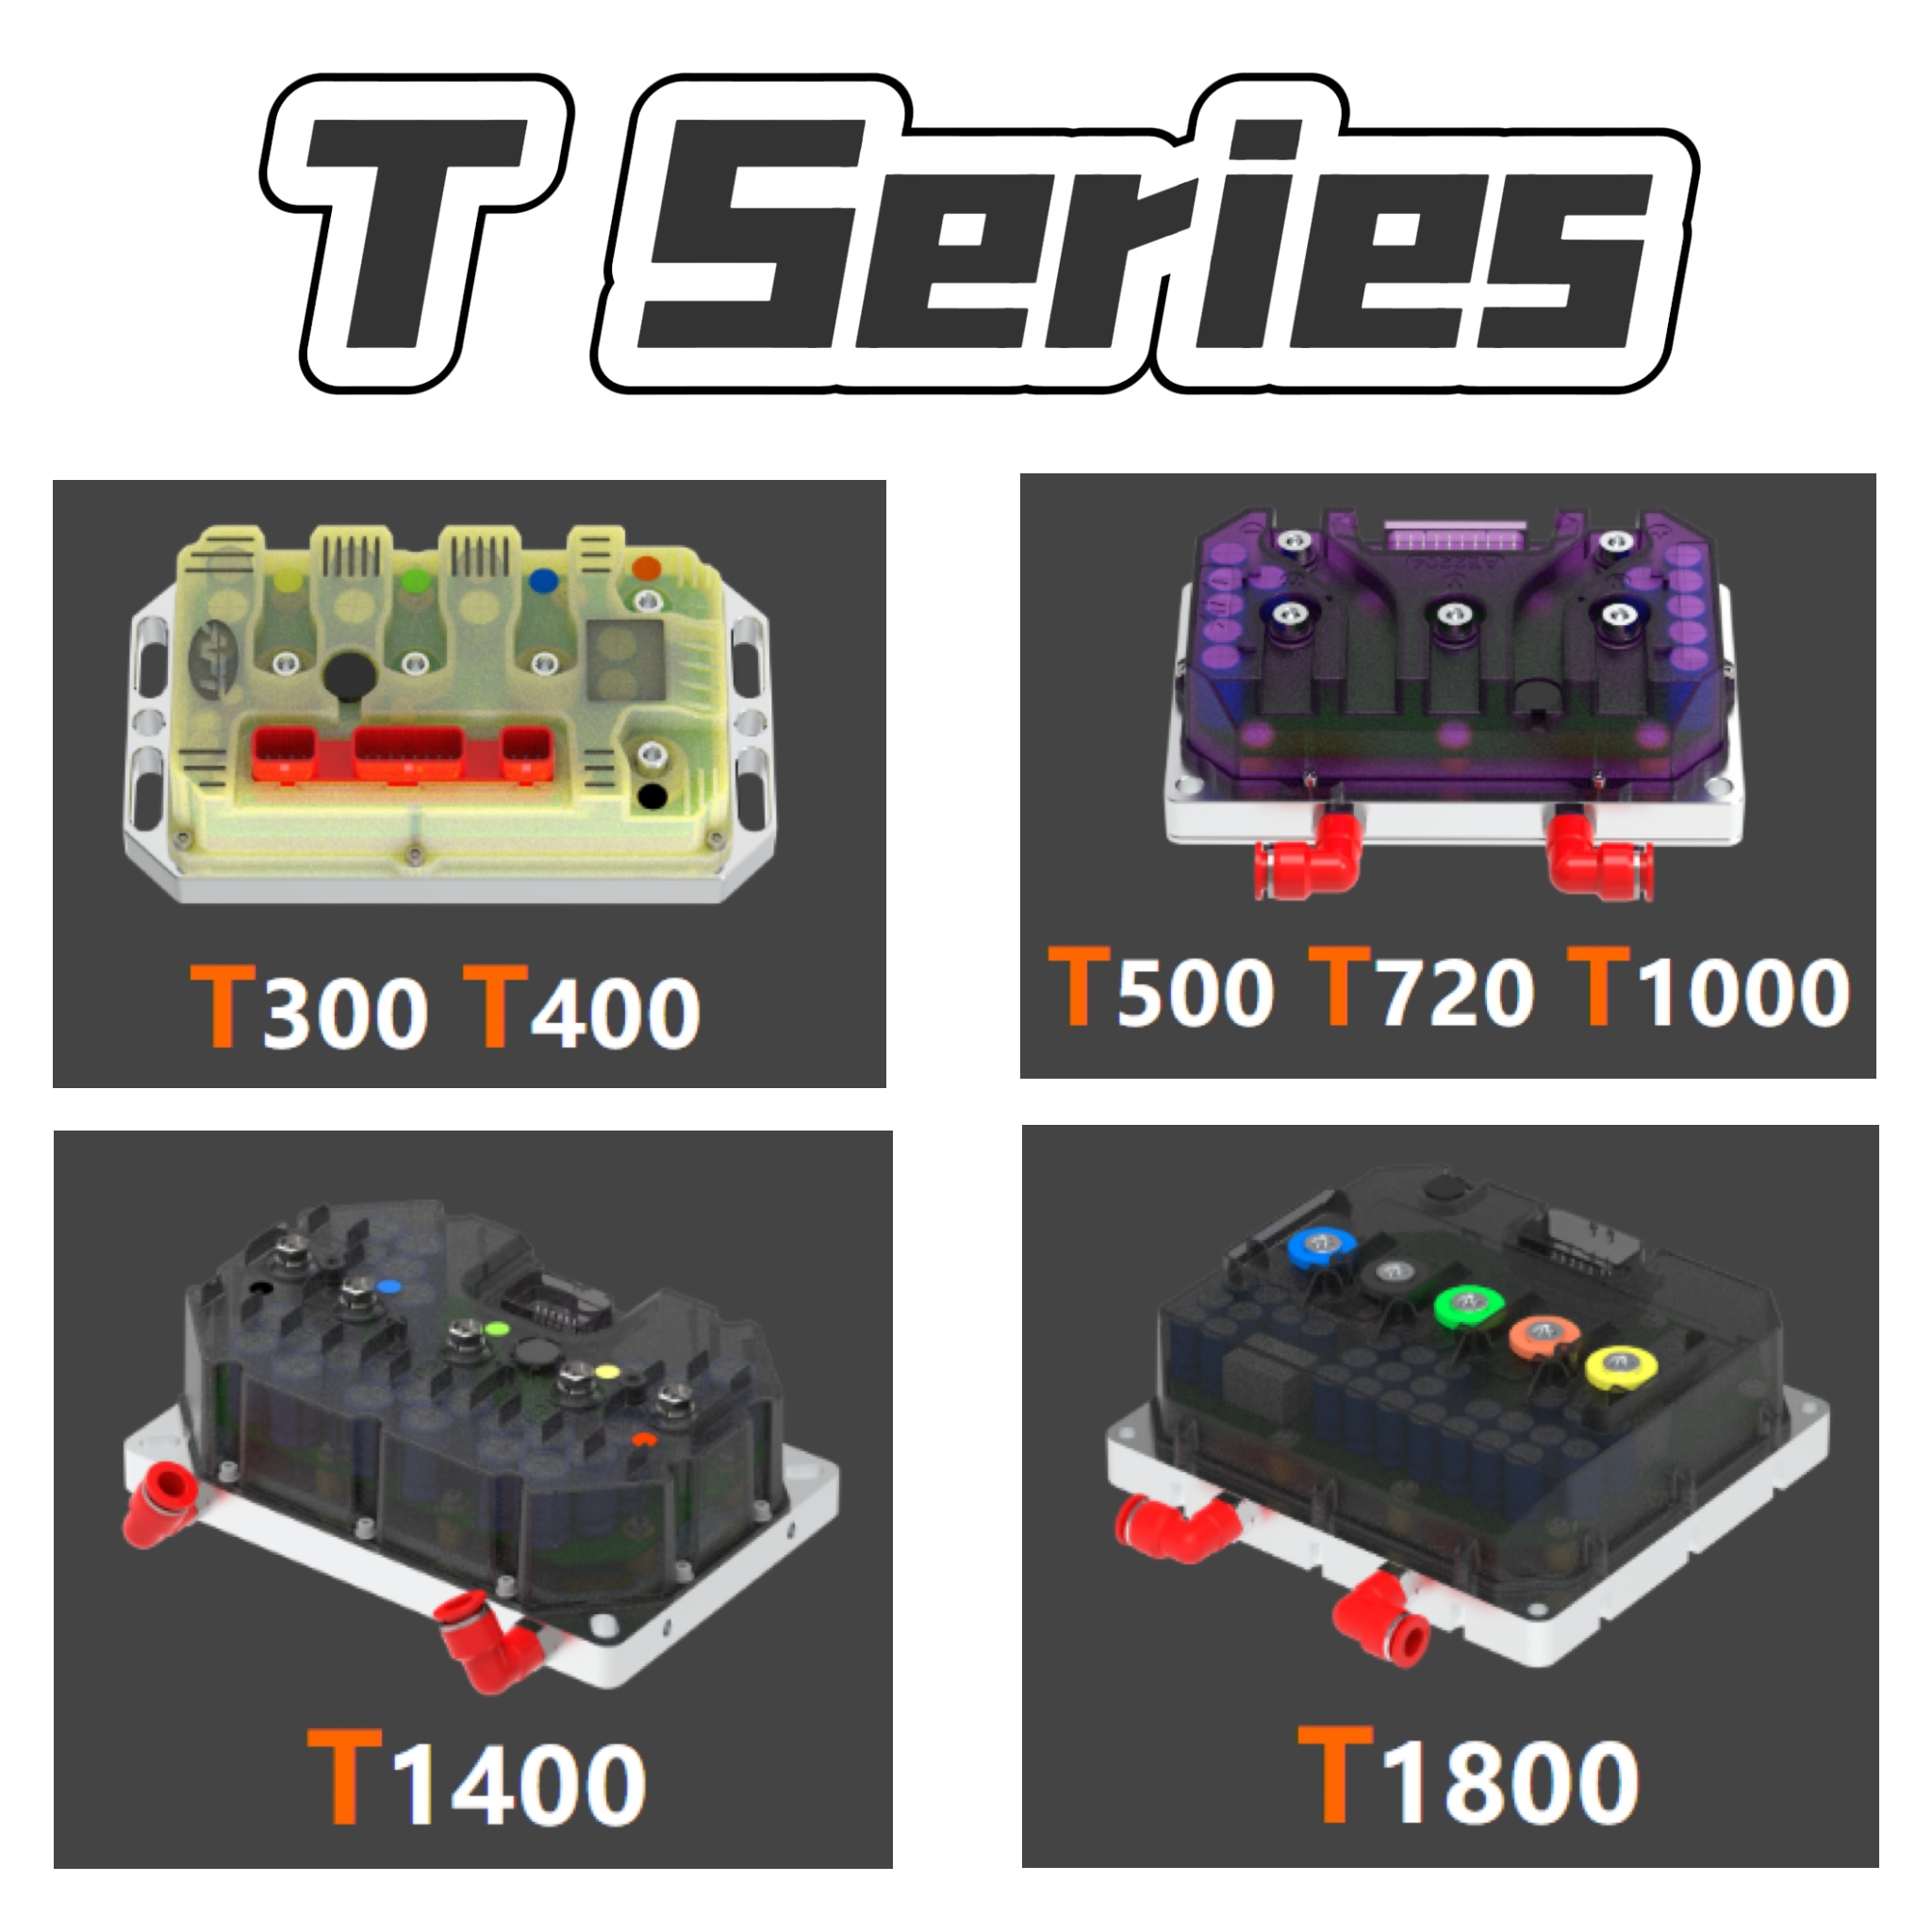
Sa panig ng hardware, ang T-series na may mataas na pagganap na mga motor controller ipares ang wide-voltage FOC firmware na may power stage na inilaan para sa mga e-motorcycle, e-ATV, at e-outboard. Ang mga ito ay isang halimbawa ng isang disenyo kung saan ang control algorithm at ang inverter ay binuo sa parehong bahay, kaya alam ng firmware ang mga limitasyon ng hardware.
 Mga Supplier ng T Series na High Performance Motor Controller, Pabrika APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanent Magnet Synchronous Motor Controllers Factory, T Series High Performance Motor Contr... Tingnan ang Produkto →
Mga Pamantayan sa Praktikal na Pagsusuri para sa Mga Kontroler ng Motor
Kapag inihambing mo ang mga controller, tumingin sa likod ng peak kasalukuyang numero. Ang mga sumusunod na punto ay naghihiwalay sa isang controller na gumagana sa papel mula sa isa na gumagana sa kalsada.
- Kumpirmahin kung aling algorithm ang aktwal na tumatakbo sa firmware. Ang ilang mga low-cost controller ay nag-a-advertise ng FOC ngunit lumipat sa anim na hakbang sa mataas na bilis upang itago ang mga limitasyon sa pag-compute.
- Suriin kung ang pagpapatupad ng FOC ay sensorless, Hall-based, o switchable. Binabawasan ng sensorless ang mga kable ngunit maaaring mahirapan sa napakababang bilis nang walang high-frequency na iniksyon.
- Itanong kung paano nakatutok ang kasalukuyang loop. Ang mga motor na may iba't ibang phase inductance ay nangangailangan ng iba't ibang mga nadagdag, at ang awtomatikong pag-tune ay nakakatipid ng mga oras habang nagdadala-up.
- Suriin ang overload na gawi, kabilang ang kasalukuyang paglilimita, thermal derating, at fault recovery. Ang mga detalyeng ito ang magpapasya kung ang sasakyan ay ligtas na huminto o ma-strand ang sakay.
- Isaalang-alang ang acoustic noise. Kung ang produkto ay isang de-kuryenteng motorsiklo o isang robot ng paghahatid na tumatakbo malapit sa mga tao, ang ingay ay isang selling point. Ang napakatahimik na brushless DC motor controller
 A6 Ultra-quiet Brushless DC Motor Controller Supplier, Pabrika - Shanghai APT P Ang APT ay A6 Ultra-quiet Brushless DC Motor Controller Supplier at Wholesale A6 Ultra-quiet Brushless DC Motor Controller Factory sa China... Tingnan ang Produkto → ay isang praktikal na halimbawa ng sinusoidal-oriented na disenyo na nagpapanatiling mababa ang commutation noise.
Ang mga algorithm ng kontrol ng motor ay hindi dapat piliin mula sa isang block diagram lamang. Itakda muna ang duty cycle, hanay ng bilis, badyet ng ingay, at mababang bilis ng iyong sasakyan, pagkatapos ay ihambing ang mga controller sa mga target na iyon. Ang anim na hakbang ay ganap na sapat para sa isang fan, ang FOC ay ang tamang panimulang punto para sa karamihan ng mga application ng traksyon, at ang mga sensorless observer ay isang cost-saving tool kapag pinapayagan ang hanay ng bilis. Ang pinakamahusay na controller ay ang isa na ang algorithm, power stage, at suporta sa application ay tumutugma sa totoong operating profile ng iyong produkto.
SUSUNOD:Ipinaliwanag ang Torque Control: Isang Praktikal na Gabay para sa Pagpili ng BLDC Motor Controller
Interesado sa pakikipagtulungan o may mga katanungan?
Bilang Custom Permanent Magnet Synchronous Motor Controllers Manufacturers at Mga Supplier ng Permanenteng Magnet Motor Controller sa China, Nakatuon sa kontrol ng drive ng permanenteng magnet kasabay na mga motor, nagbibigay kami ng ligtas at sapat pinagmumulan ng kuryente para sa pagpapakuryente ng mga sasakyan sa paglalakbay.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved