Ipinaliwanag ang Torque Control: Isang Praktikal na Gabay para sa Pagpili ng BLDC Motor Controller
Ilarawan ang isang de-kuryenteng motorsiklo na may hawak na posisyon sa isang matarik na rampa habang may sakay na pasahero. Ang isang speed controller ay may mababang target na bilis, ngunit ang isang maliit na throttle blip ay maaaring gawing isang marahas na haltak ang isang kontroladong paglulunsad. Ngayon isipin ang isang delivery robot na tumatawid sa isang pintuan na medyo masyadong makitid. Kung ang controller ay patuloy na tumutulak sa buong kasalukuyang, ang gearbox ay sumisipsip ng epekto. Ang parehong mga sitwasyon ay nalutas sa pamamagitan ng torque control, ang operating mode na kumokontrol sa rotational force na ginagawa ng isang motor kaysa sa bilis o posisyon nito.
Ang artikulong ito ay isinulat para sa mga inhinyero at OEM project team na nagsusuri ng mga brushless motor controller para sa mga de-koryenteng motorsiklo, robot chassis, electric ATV, UTV, at outboard na motor. Ipapaliwanag namin kung ano talaga ang ibig sabihin ng torque control sa isang BLDC o PMSM drive, kung paano ito nakakamit ng controller, at kung aling mga detalye ang tumutukoy kung ang torque ay maayos at tumutugon sa real-world na operasyon.
Ano Talaga ang Ibig Sabihin ng Torque Control
Kinokontrol ng torque control ang kasalukuyang inihatid sa motor upang ang shaft torque ay sumusunod sa utos na ibinigay ng rider, driver, o motion controller. Hindi ito nagtataglay ng target na bilis. Hindi ito humahawak ng posisyon ng rotor. Ang motor ay gumagawa lamang ng anumang bilis na resulta mula sa inilapat na metalikang kuwintas at ang pagkarga na nakakabit sa baras.
Ang isang simpleng paghahambing ay nakakatulong. Kapag itinulak mo ang isang hand cart, ang iyong mga braso ay naglalapat ng puwersa, at ang cart ay gumagalaw sa anumang bilis na nagagawa ng puwersa laban sa rolling resistance at slope. Ang iyong mga braso ay gumaganap ng torque control. Kung ni-lock mo ang bilis ng cart sa halip, iyon ang magiging kontrol sa bilis.
| Control mode | Regulated variable | Karaniwang pinagmulan ng command | Pangunahing kaso ng paggamit |
|---|---|---|---|
| Kontrol ng bilis | RPM ng motor | Throttle, potentiometer, CAN setpoint | Pagpapatakbo ng cruise, conveyor, fan, pump |
| Kontrol sa posisyon | Anggulo ng rotor | Feedback ng encoder, mga pulso ng hakbang o direksyon | Pagpipiloto, balbula, robotic joints |
| Kontrol ng metalikang kuwintas | Motor kasalukuyang, at samakatuwid metalikang kuwintas | Analogue input, CAN torque command, pedal | Traction, tensioning, puwersa-limitadong paggalaw |
Ang torque control ay isa ring proteksiyon na function. Ang isang controller na naka-program upang maghatid ng hindi hihigit sa 15 Nm ay hindi maglalabas ng 20 Nm, kahit na hinihiling ito ng driver. Ang slip ng gulong sa maluwag na graba, isang naka-block na actuator, o isang bahagyang na-seized na bearing ay hindi na direktang isinasalin sa driveline stress. Ito ang dahilan kung bakit ang paglilimita ng torque ay madalas na ginagamit bilang isang function ng kaligtasan sa mga sistema ng paggalaw.
Paano Naghahatid ang isang Brushless Controller ng Kontroladong Torque
Sa isang brushless DC motor o isang permanenteng magnet na kasabay na motor, ang torque ay proporsyonal sa armature current sa quadrature axis. Samakatuwid, ang kontrol ng metalikang kuwintas ay kasalukuyang kontrol. Sinusukat ng isang mahusay na disenyong controller ang mga agos ng bahagi, inihahambing ang bahagi na gumagawa ng torque laban sa utos ng torque, at inaayos ang pattern ng paglipat ng inverter upang mabawasan ang error. Ang panloob na kasalukuyang loop ay kung saan ang torque control ay aktwal na nabubuhay.
Field-Oriented Control at ang Kasalukuyang Loop
Ang field-oriented na control, na karaniwang tinatawag na FOC, ay binabago ang sinusukat na three-phase currents sa dalawang bahagi sa isang umiikot na reference frame: isang magnetizing component sa d-axis at isang torque-producing component sa q-axis. Ang controller ay nag-uutos sa q-axis current upang tumugma sa hinihiling na torque at pinapanatili ang d-axis na kasalukuyang malapit sa zero para sa surface-mount PMSM. Ang bandwidth ng kasalukuyang loop na ito ay nagpapasya kung gaano kabilis mangyari ang mga pagwawasto ng torque. Ang isang loop na na-update sa 10 hanggang 20 kHz ay tumutugon sa mga pagbabago sa pag-load sa loob ng ilang millisecond, na siyang pagkakaiba sa pagitan ng isang matatag na pag-crawl at isang nauutal na paggalaw sa mababang bilis. Ang FOC ay isang pangunahing dahilan Ang permanenteng magnet na sabaysabay na teknolohiya ng motor ay patuloy na nagpapabuti para sa mga application ng traksyon: ang parehong hardware ay naghahatid ng mas malinaw na torque, mas mataas na kahusayan, at regenerative braking sa pamamagitan ng mga pagbabago sa software lamang.
Feedback ng Sensor at Walang Sensor na Operasyon
Ang kalidad ng kontrol ng torque ay lubos na nakasalalay sa feedback sa posisyon ng rotor. Ang mga sensor ng hall ay nagbibigay ng magaspang, 60-degree na resolution, na sapat para sa trapezoidal commutation ngunit hindi para sa makinis na torque sa mababang bilis. Ang mga encoder at solver ay nagbibigay ng tuluy-tuloy na anggulo ng rotor, na nagpapahintulot sa FOC na humawak ng tumpak na torque kahit na malapit sa pagtigil. Tinatantya ng mga sensorless algorithm ang posisyon ng rotor mula sa back-EMF, na nag-aalis ng gastos ng sensor ngunit hindi mapanatili ang buong torque sa zero speed kung saan walang back-EMF. Maraming production drive ang gumagamit ng hybrid na diskarte: sensor-based na simula at sensorless na tumatakbo sa itaas ng ilang daang RPM.
Parehong mahalaga ang phase current sensing. Ang mga low-side shunt resistors ay mura ngunit sensitibo sa ingay; mas mahal ang mga integrated phase sensor at naghahatid ng mas malinis na pagsukat sa mababang agos. Ang dalas ng sampling at pag-filter ng kasalukuyang signal ay nagtatakda ng praktikal na torque ripple na nakikita sa shaft, kaya dapat basahin ang mga torque figure sa isang datasheet kasama ang sensing architecture na ginagamit sa controller.
Bakit Mahalaga ang Torque Control sa Mga Tunay na Aplikasyon
Ang kontrol ng torque ay nagbabago ng masusukat na gawi sa bawat pangunahing kategorya ng aplikasyon sa electric mobility at robotics.
- Mga de-kuryenteng motorsiklo. Mga kontroladong paglulunsad sa mga slope, pag-iwas sa pagkadulas ng gulong sa basang aspalto, at regenerative braking na naglalapat ng negatibong torque sa isang makinis na rampa. Kung walang mga limitasyon sa torque, maaaring marahas na umaandar ang motor kapag pinihit ng rider ang throttle.
- Robot chassis. Pinoprotektahan ng torque limiting ang mga gear at motor sa panahon ng banggaan. Kapag ang isang autonomous na mobile robot ay nagmaneho sa isang hindi inaasahang sagabal, ang controller ay nagtatakip ng kasalukuyang sa halip na ipasok ang buong kapangyarihan sa drivetrain.
- Mga electric ATV at UTV. Ang mababang bilis ng pag-crawl sa hindi pantay na lupain ay nangangailangan ng tumpak na low-torque na output. Ang isang sistema na kinokontrol ng bilis ay may posibilidad na tumalon kapag nawala ang mga gulong at nabawi ang traksyon.
- Mga de-koryenteng outboard motor. Ang patuloy na thrust laban sa kasalukuyang at hangin ay nangangailangan ng controller na tumugon sa mga pagbabago sa pag-load nang mas mabilis kaysa sa isang bilis ng loop.
Ang multi-scenario adaptation ng mga produkto ng motor drive eksaktong sumasalamin sa demand na ito: ang isang controller platform ay dapat humawak ng malawak na hanay ng mga torque command, mula sa maliliit na gulong ng robot hanggang sa malalaking ATV drivelines.
Mga Pangunahing Detalye na Tumutukoy sa Kalidad ng Torque
Kapag kumukuha ng controller para sa torque-sensitive na application, ang tuluy-tuloy na kasalukuyang rating at peak current ay ang panimulang punto lamang. Ang mga sumusunod na detalye ay may napakalaking impluwensya sa pag-uugali ng torque.
- Kasalukuyang rate ng pag-update ng loop. Ang mas mataas na rate ng pag-update, karaniwang 10 hanggang 20 kHz, ay nagpapaikli sa pagkaantala sa pagitan ng pagbabago ng torque command at ng aktwal na pagbabago ng torque sa shaft.
- dalas ng PWM. Ang mas mataas na dalas ng paglipat ay binabawasan ang kasalukuyang ripple at naririnig na ingay ngunit pinapataas ang mga pagkalugi sa paglipat. Ang mga controller na naglalayong tahimik na operasyon ay pumipili ng dalas na nagbabalanse sa pareho.
- Kasalukuyang sensing resolution at ingay. Ang smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Torque ripple. Ang mababang torque ripple ay nagpapanatili ng makinis na pag-ikot sa mababang bilis, na mahalaga para sa mga robot joints at propellers.
- Labis na kakayahan. Ang mga lumilipas na taluktok ng torque para sa mga pagsisimula ng burol at ang paghawak ng balakid ay karaniwang lumalampas sa tuluy-tuloy na rating. Suriin ang overload curve laban sa totoong duty cycle.
- Angrmal behaviour. Ang napapanatiling torque ay itinakda ng thermal na disenyo ng controller. Ang isang controller na nag-throttle nang maaga ay tahimik na magbabawas ng magagamit na torque sa panahon ng pinalawig na operasyon.
Ang kalidad ng bahagi ay mahalaga sa kabila ng mga numero. Ang isang torque-controlled na drive ay naglilipat ng phase kasalukuyang daan-daang beses bawat segundo, at anumang pasulput-sulpot na resistensya sa mga connector o solder joint ay lilitaw bilang kasalukuyang ingay sa pagsukat na nagiging torque chatter. Ito ang dahilan kung bakit ang materyal na kalidad ng hardware ay isang lehitimong detalye ng engineering, hindi lamang isang paghahabol sa marketing.
Ito rin ay nagkakahalaga ng pag-verify ng datasheet torque ripple figures gamit ang aktwal na motor sa panahon ng prototype testing. Sinusukat ng mga tagagawa ang torque ripple sa ilalim ng mga kontroladong kundisyon na maaaring hindi tumugma sa isang production frame, isang partikular na winding inductance, o ang PWM frequency na pinaplanong gamitin ng isang proyekto. Ang isang maikling bench test na nagla-log ng torque sa ilang mga speed point ay magbubunyag ng karamihan sa mga isyu na kalaunan ay naging mga reklamo sa field.
Pagtutugma ng Controller sa Motor at sa Duty Cycle
Ang pagganap ng torque control ay isang pag-aari ng system, hindi isang pag-aari ng controller na nakahiwalay. Ang kasalukuyang loop ay nakatutok sa motor winding inductance at resistance. Ikonekta ang parehong controller sa isang motor na may iba't ibang mga parameter at ang tugon ng torque ay maaaring maging oscillatory o tamad. Ito ang dahilan kung bakit ang pagpapares ng controller at motor bilang bahagi ng disenyo ng system ay higit na mahalaga kaysa sa pagpili lamang ng alinmang bahagi.
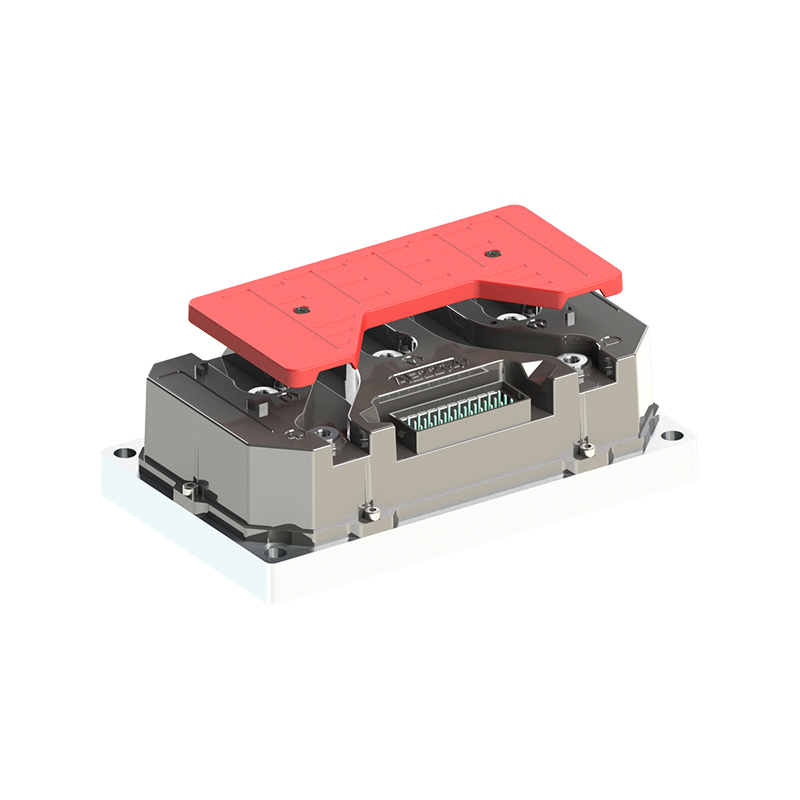
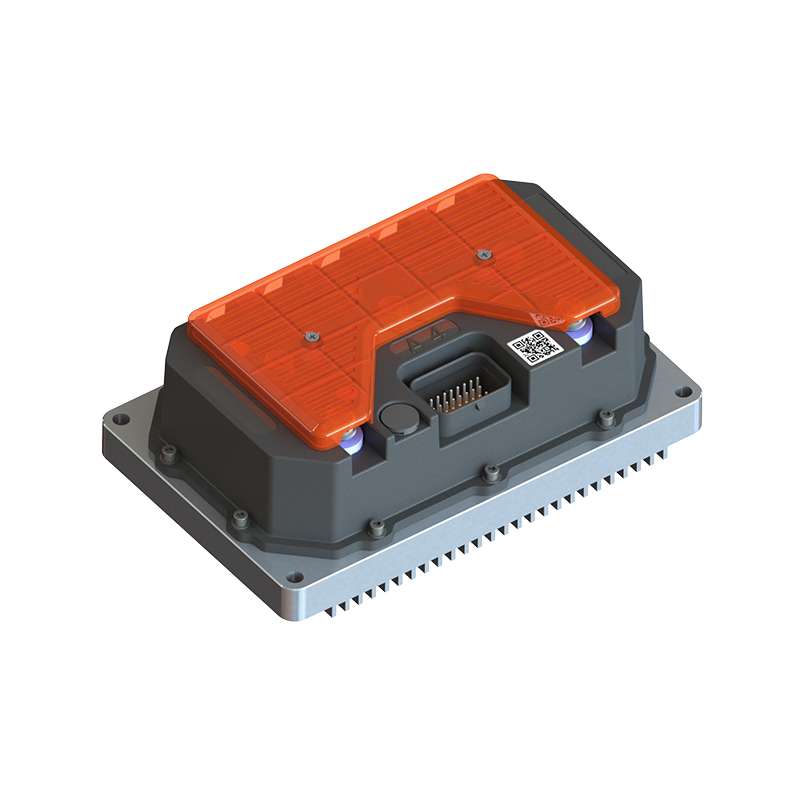
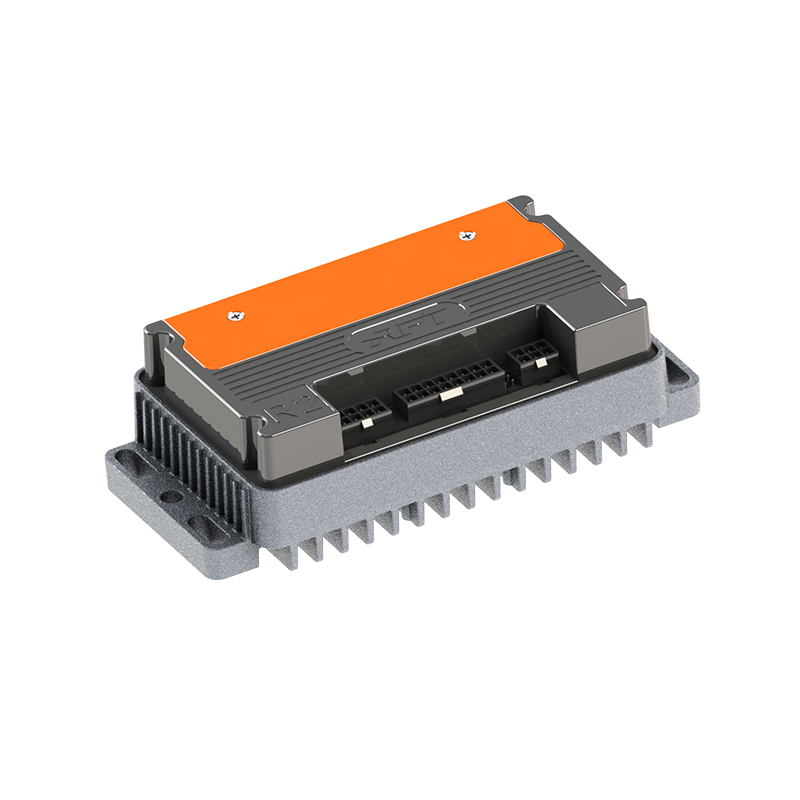
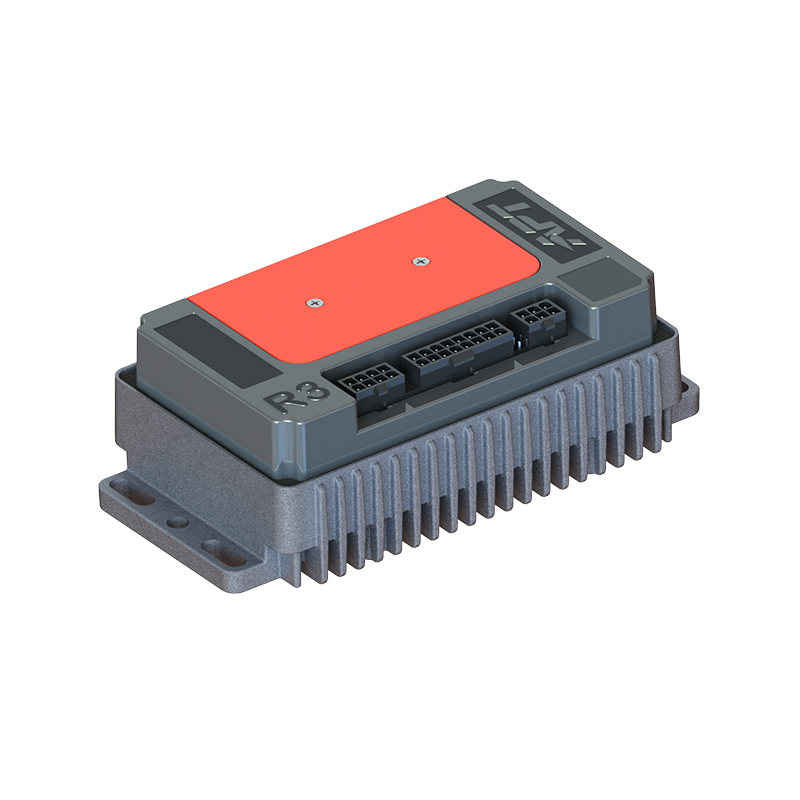
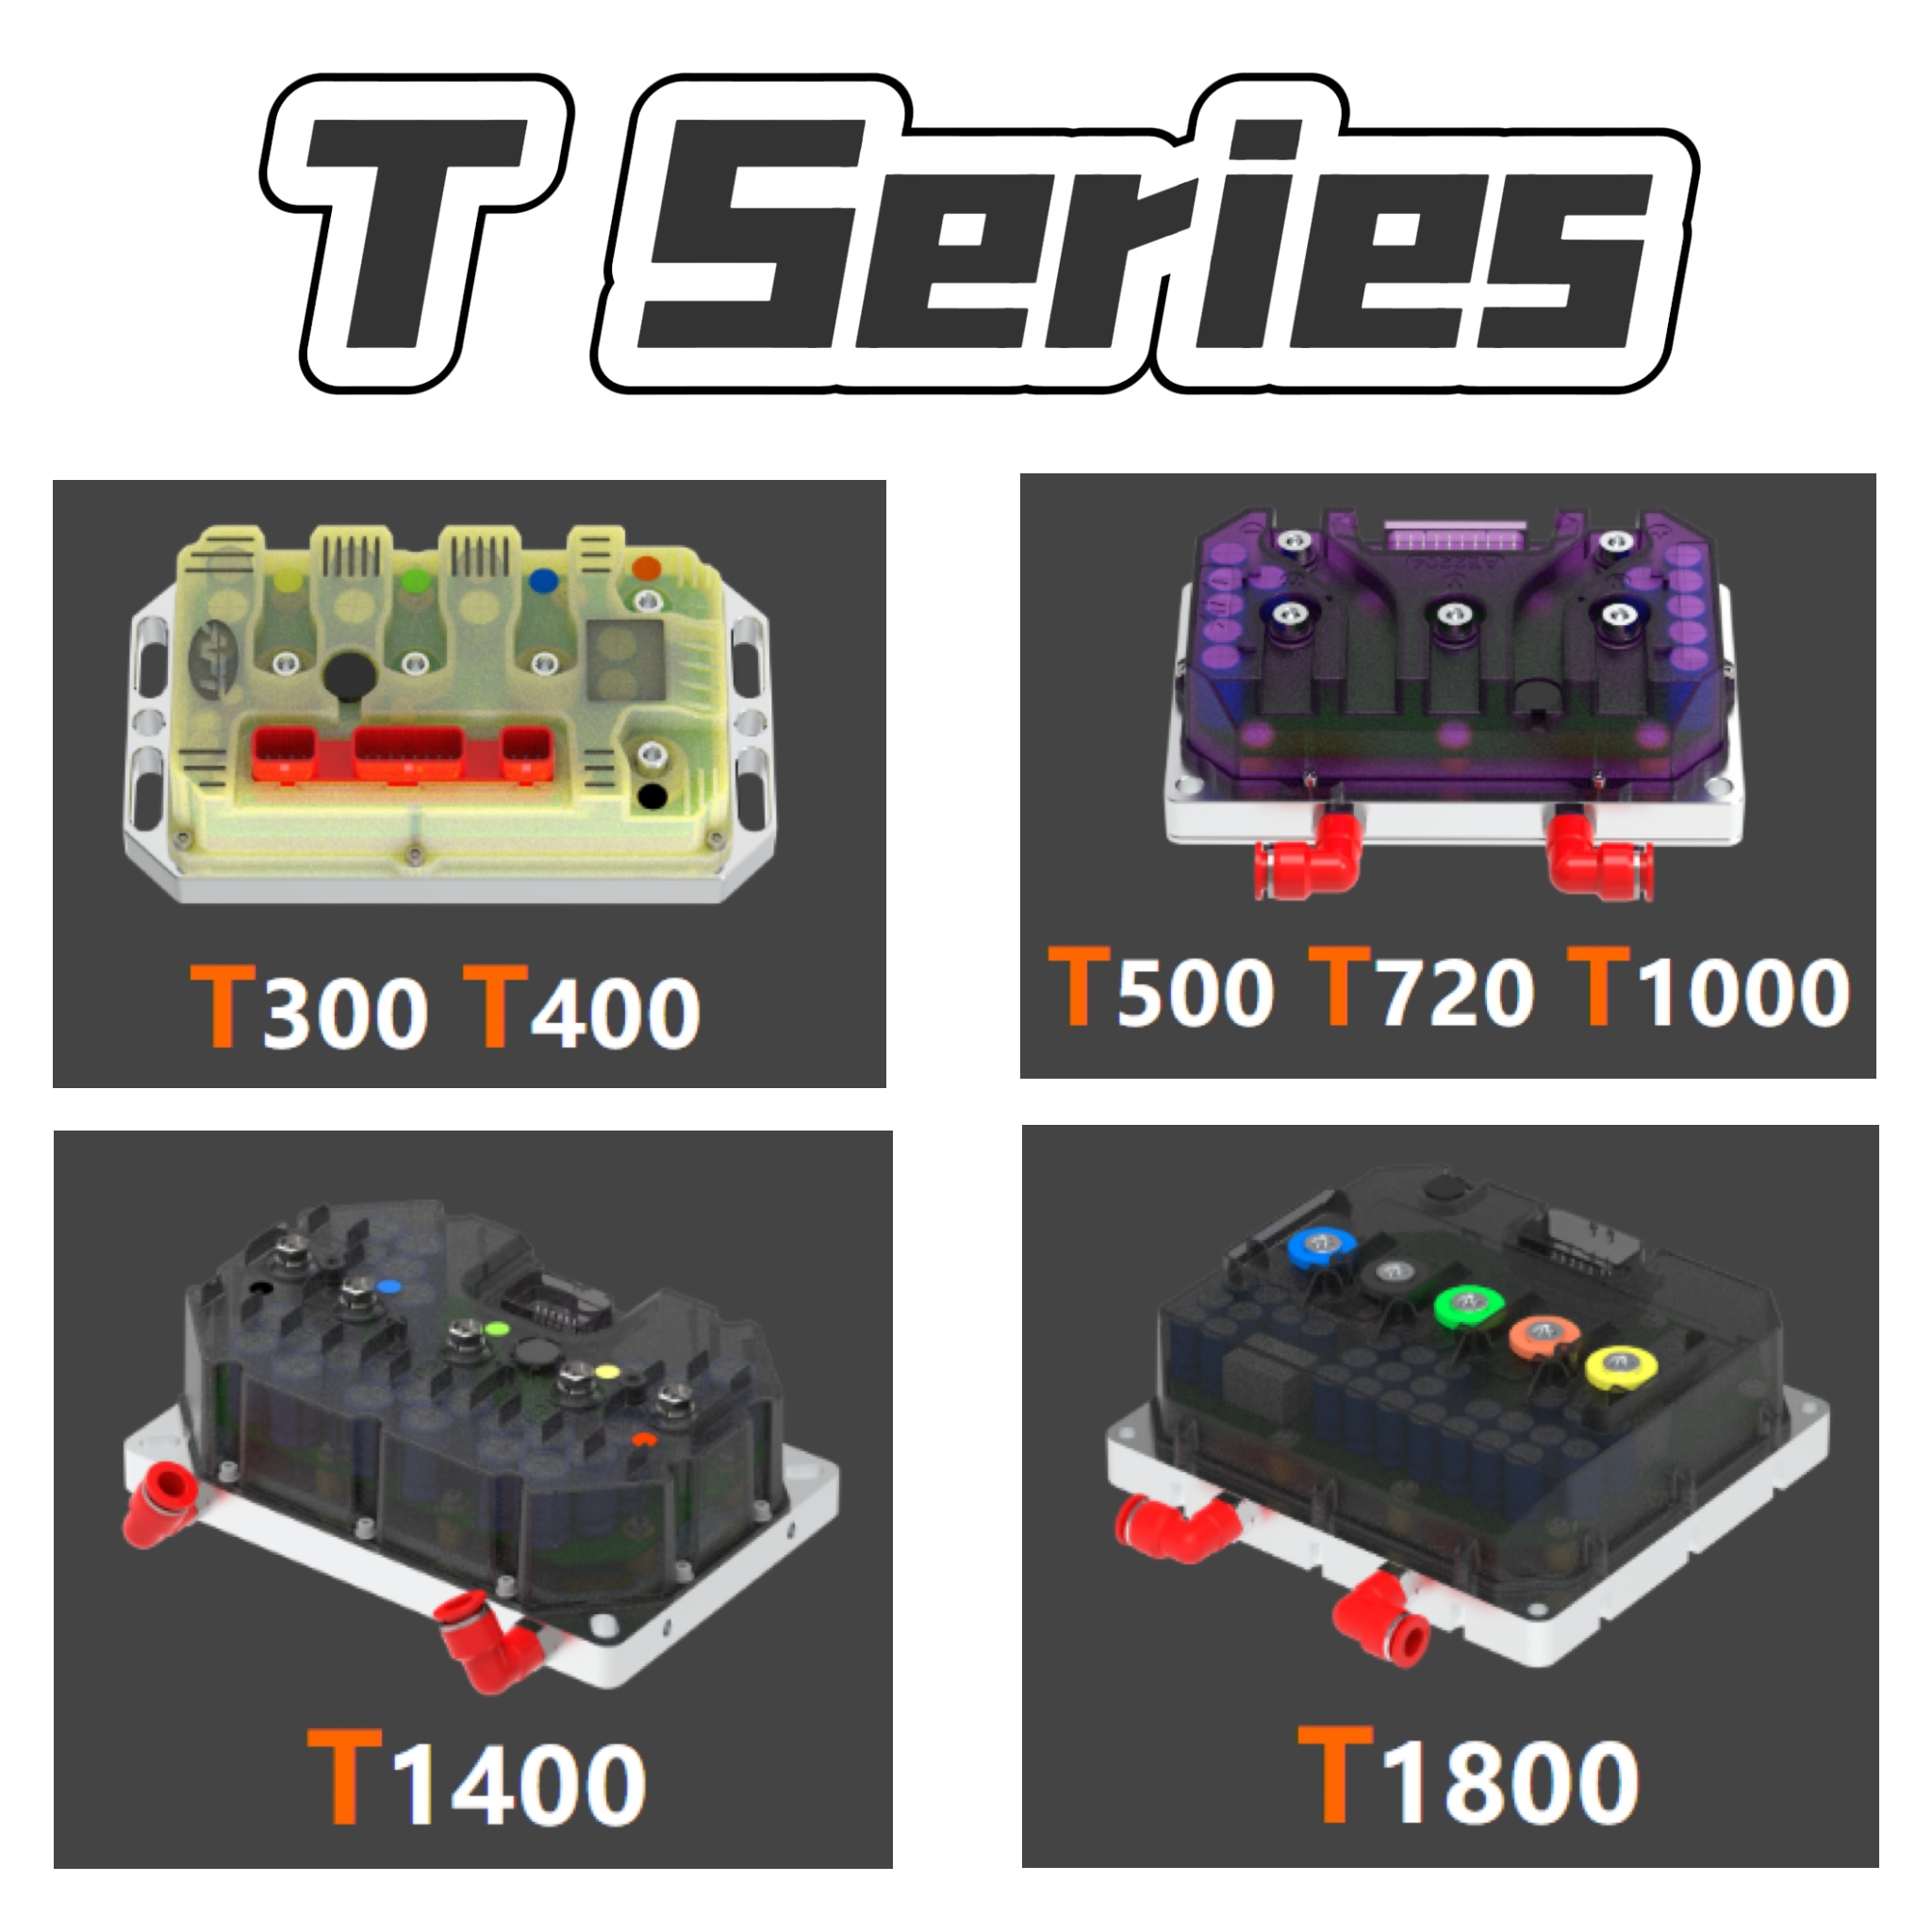
Para sa mga application na nangangailangan ng mabilis na tugon ng metalikang kuwintas, ang R5-2215 mabilis na pagtugon ng brushless DC motor controller ay dinisenyo upang mabawasan ang pagkaantala sa pagitan ng torque command at ng mechanical shaft torque. Para sa mga platform na sensitibo sa kahusayan tulad ng mga urban electric motorcycle, ang A4-2313 high-efficiency brushless DC motor controller tumpak na humahawak ng torque habang binabawasan ang mga pagkalugi sa kuryente. Para sa mataas na boltahe, mataas na kapangyarihan na mga arkitektura na may mga dynamic na pangangailangan ng metalikang kuwintas, ang T-series na high-performance na motor controller sumasaklaw sa mas malawak na sobre na karaniwang kinakailangan ng mga ATV, UTV, at mas malalaking robot platform.
 Mga Supplier ng T Series na High Performance Motor Controller, Pabrika APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanent Magnet Synchronous Motor Controllers Factory, T Series High Performance Motor Contr... Tingnan ang Produkto →
 A4 Mataas na kahusayan Mga Supplier ng Brushless DC Motor Controller, Pabrika - Shanghai A Ang APT ay A4 High efficiency Brushless DC Motor Controller Suppliers at Wholesale A4 High efficiency Brushless DC Motor Controller Factory ... Tingnan ang Produkto →
 R5 Mabilis na tugon Mga Supplier ng Brushless DC Motor Controller, Pabrika - Shanghai APT Ang APT ay R5 Mabilis na pagtugon Mga Supplier ng Brushless DC Motor Controller at Wholesale R5 Mabilis na pagtugon Brushless DC Motor Controller Factory sa C... Tingnan ang Produkto →
Ang software ay gumaganap ng isang pangunahing papel dito. Ang torque ramp shaping, kasalukuyang loop tuning, at fault behavior ay naka-configure sa firmware, kaya ang parehong hardware ay maaaring i-tune para sa cargo e-bike, wheelchair, o marine drive. Ang paglipat ng pamamahala ng torque sa software ay isa sa mga tema ng isang detalyadong artikulo sa ang papel ng software sa modernong motor controllers .
Konklusyon
Ang kontrol ng torque ay hindi isang solong bahagi o algorithm. Tumatakbo ito sa kasalukuyang sensing chain, feedback sa posisyon ng rotor, kasalukuyang loop firmware, yugto ng inverter, at kalidad ng pisikal na connector. Para sa mga OEM na gumagawa ng mga de-koryenteng sasakyan at mga mobile na makina, ang kakayahang mag-regulate ng torque nang maayos ay tumutukoy kung ang produkto ay parang predictable at pino sa ilalim ng tunay na pagkarga. Ang pagsusuri sa kasalukuyang loop bandwidth, torque ripple, overload na gawi, at software configurability sa yugto ng pagpili ng controller ay ang pinakadirektang paraan upang maiwasan ang drivability na muling mag-engineering mamaya sa proyekto.
SUSUNOD:Ipinaliwanag ng Back Electromotive Force: Paano Binubuo ng Balik EMF ang Disenyo ng Motor Controller
Interesado sa pakikipagtulungan o may mga katanungan?
Bilang Custom Permanent Magnet Synchronous Motor Controllers Manufacturers at Mga Supplier ng Permanenteng Magnet Motor Controller sa China, Nakatuon sa kontrol ng drive ng permanenteng magnet kasabay na mga motor, nagbibigay kami ng ligtas at sapat pinagmumulan ng kuryente para sa pagpapakuryente ng mga sasakyan sa paglalakbay.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved