Brushless Motor na may Hall Sensor: Ano ang Ginagawa Nito at Kailan Mo Ito Kailangan para sa Iyong Proyekto
Kapag ang isang brushless DC motor datasheet ay naglilista ng "may hall sensor," ang linyang iyon ay nagbabago nang higit sa presyo. Binabago nito kung paano nagsisimula ang motor mula sa pagtigil, kung paano ito naghahatid ng mababang bilis ng torque, at kung aling mga controller ang maaaring magmaneho nito. Para sa sinumang pumipili ng motor para sa isang electric scooter, isang robot platform, isang ATV, o isang marine drive, ang desisyon ng hall sensor ay isa sa mga unang tawag sa antas ng system na gagawin.
Ang maikling sagot: ang isang brushless motor na may hall sensor ay nagbibigay sa controller ng eksaktong posisyon ng rotor mula sa zero speed, kaya ang motor ay nagsisimula sa buong torque sa tamang direksyon at tumatakbo nang maayos sa mababang bilis. Ang trade-off ay dagdag na mga kable at isang controller na idinisenyo upang basahin ang mga signal ng Hall. Kapag ang motor at controller ay tinukoy nang magkasama, ang kalakalang iyon ay karaniwang pinapaboran ang sensored na operasyon.
Ano ang Ginagawa ng Hall Sensor sa isang Brushless Motor
Sa loob ng isang brushless DC motor, walang commutator upang ilipat ang windings. Kailangang pasiglahin ng controller ang tatlong phase sa isang sequence na sumusunod sa rotor, at depende ang timing sa pag-alam sa posisyon ng rotor sa bawat sandali. Ang mga Hall effect sensor ay nagbibigay ng impormasyong iyon.
Ang isang tipikal na sensored motor ay naglalaman ng tatlong Hall IC na naka-mount sa 120 electrical degrees ang pagitan. Habang pumasa ang rotor magnets, nakikita ng bawat sensor ang pagbabago sa pagitan ng north at south pole at inililipat ang output nito. Ang tatlong output ay bumubuo ng isang 3-bit na pattern na may anim na wastong estado, bawat isa ay tumutugma sa isang 60-degree na commutation step. Kung ang controller ay nagbabasa ng isang 000 o 111 na estado sa panahon ng pag-ikot, iyon ay karaniwang isang wiring fault, dahil ang mga estado na iyon ay hindi dapat lumabas na may tamang Hall pattern.
Ang Hall sensor ay isang signal device, hindi isang power device. Hindi nito dinadala ang kasalukuyang bahagi; nag-uulat lamang ito ng posisyon ng rotor sa controller. Iyon ang dahilan kung bakit ang motor controller ay kung saan nangyayari ang tunay na paggawa ng desisyon. Ang parehong motor ay maaaring magsimula nang mahina o biglaan, mahusay o sayang, depende sa kung paano pinoproseso ng controller ang Hall pattern.
Bakit Mahalaga ang Hall Sensors sa Standstill at Mababang Bilis
Binabasa ng mga sensorless brushless controller ang posisyon ng rotor mula sa back-electromotive force (BEMF). Tumataas ang BEMF sa bilis ng motor; sa standstill ito ay zero, at mas mababa sa humigit-kumulang lima hanggang sampung porsyento ng rate na bilis ay napakaliit nito upang sukatin nang mapagkakatiwalaan. Kaya ang walang sensor na simula ay gumagamit ng open-loop sequence: ihanay ang rotor, pagkatapos ay i-rampa ito hanggang sa mabasa ang BEMF.
Ang pagkakasunod-sunod na iyon ay ang mahinang link. Sa ilalim ng pagkarga, ang isang align-and-ramp na pagsisimula ay maaaring makabuo ng kasalukuyang spike, isang maikling paatras na haltak, o isang stall. Ang karaniwang sintomas ay isang motor na nag-click o nag-aalangan bago gumalaw. Para sa isang e-bike na nagsisimula sa isang slope, isang robot na nagbubuhat ng isang payload, o isang electric ATV na humihila sa maluwag na lupa, ang pag-aatubili na iyon ay hindi kanais-nais at mahirap sa drivetrain.
Tinatanggal ng hall-sensored na motor ang blind phase. Alam ng controller ang posisyon ng rotor sa standstill at agad na inilalapat ang torque sa tamang direksyon. Ang mga application na madalas na nagsisimula at humihinto, gaya ng mga delivery robot, pedal-assist na bisikleta, mobility scooter, at electric motorcycle, ay higit na nakikinabang. Ang controller ay maaari ring panatilihing tahimik ang simula; pinipigilan ng napakatahimik na diskarte ng PWM ang paglipat ng ingay na kadalasang kasama ng mababang bilis ng operasyon, kaya ang isang sensored na simula ay maayos at tahimik sa mga premium na produkto.
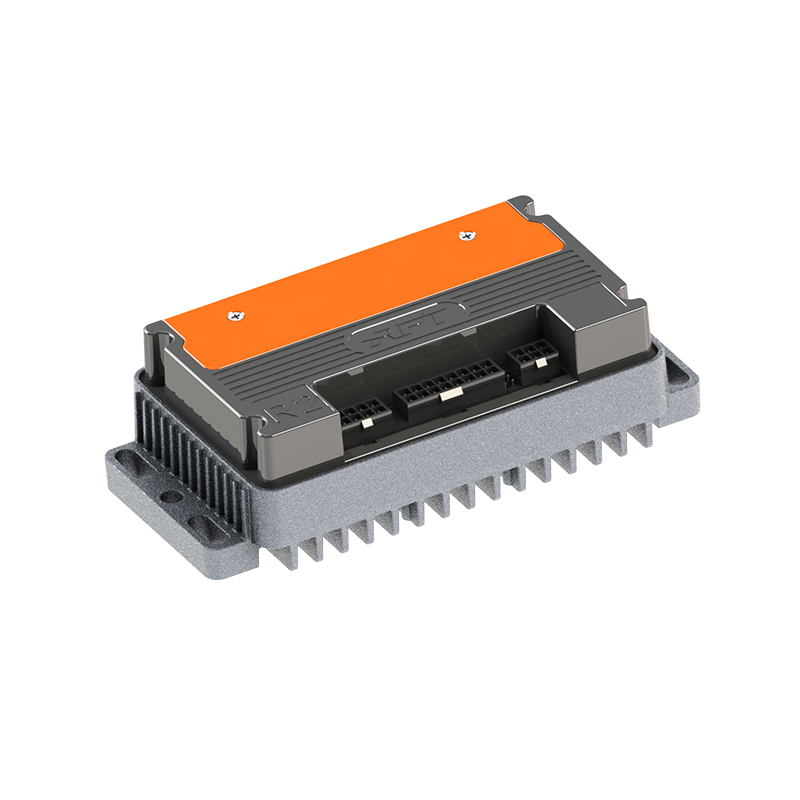
 A6 Ultra-quiet Brushless DC Motor Controller para sa Madalas na Stop-and-Go na Paggamit Ang sensored controller na ito ay nagbibigay-daan sa makinis, tahimik na pagsisimula sa standstill, na ginagawa itong angkop para sa city commuting, cargo duty, at low-speed maneuvering kung saan mahalaga ang feedback sa posisyon ng rotor. Tingnan ang Produkto →
| Aspeto ng pagpapatakbo | Sensored (Hall) | Sensorless (BEMF) |
|---|---|---|
| Nakatigil ang posisyon ng rotor | Kilala mula sa Hall pattern | Hindi masusukat |
| Startup sa ilalim ng load | Direktang metalikang kuwintas sa tamang direksyon | Align-and-ramp sequence; panganib sa stall |
| Mababang bilis ng metalikang kuwintas | Matatag at nauulit | Limitado sa ibaba ng humigit-kumulang 5-10% rate ng bilis |
| Mga kable | Tatlong phase lead at limang Hall lead | Three phase leads lang |
| Gastos at pagiging kumplikado | Mga karagdagang sensor, connector pin, pull-up | Walang karagdagang hardware ng motor |
| Mga karaniwang application | E-mobility, robotics, reversing drive | Mga fan, pump, high-speed spindle |
Ito ang dahilan kung bakit karaniwan ang mga sensored na bersyon sa mga hub motor drive para sa mga sasakyan ng lungsod; Ang mga paghinto, pagsisimula ng load, at mababang bilis ng pagmamaniobra ay eksaktong mga kondisyon kung saan kulang ang BEMF. Ang data ng performance ng hub motor mula sa mga tunay na kondisyon ng pagsakay sa mundo ay sumusunod sa parehong pattern, mula sa stop-and-go commuting hanggang sa mahabang paglilipat ng kargamento.
Mga gabay sa pagganap ng motor ng hub patuloy na ipinapakita na ang mga sensored na bersyon ay humahawak sa tungkulin sa lunsod na mas predictably kaysa sa mga walang sensor.
Mga Uri ng Output ng Hall, Mga Antas ng Boltahe, at Mga Pattern ng Commutation
Ang mga sensor ng hall ay may dalawang format ng output. Ang mga open-collector output ay humihila ng signal nang mababa at nangangailangan ng mga pull-up na resistors sa gilid ng controller upang bumalik nang mataas. Ang mga push-pull na output ay direktang nagtutulak sa linya nang mataas at mababa. Kung ang controller board ay walang mga pull-up, ang isang open-collector na motor ay hindi gumagawa ng wastong mataas na antas at hindi nakumpleto ng controller ang commutation table nito.
Mahalaga rin ang pagiging tugma ng boltahe. Ang mga mas lumang motor ay madalas na gumagamit ng 5V Hall ICs, habang ang maraming kasalukuyang controller input ay tumatakbo sa 3.3V logic. Ang pagpapakain ng 5V signal sa isang 3.3V-only na pin ay maaaring makapinsala sa input o magdulot ng mga sporadic fault. Ang detalye ng motor ay dapat magsaad ng boltahe ng supply ng Hall at antas ng output; kung hindi, magtanong bago mag-order.
Ang espasyo sa pagitan ng mga Hall sensor ay sumusunod sa isa sa dalawang pamantayan: 60 electrical degrees o 120 electrical degrees. Dapat tumugma ang commutation table ng controller sa spacing na ito. Ang isang motor na binuo para sa 60° ay gumagawa ng ibang Hall pattern mula sa isang 120° na motor, at ang paglalapat ng maling talahanayan ay nagdudulot ng rough running, torque loss, o pagkawala ng synchronization.
Tandaan din na ang mga electrical degree ay hindi mechanical degree. Ang isang motor na may apat na pares ng poste ay inuulit ang pattern ng Hall nito ng apat na beses sa bawat mekanikal na rebolusyon. Binabago ng bilang ng pole-pair ang electrical frequency na dapat hawakan ng controller, kaya dapat itong i-configure nang tama sa tabi ng commutation angle.
Pagtutugma ng Hall-Sensored Motor sa isang Controller
Ang isang sensored motor ay naghahatid lamang ng mga pakinabang nito kapag ang controller ay binuo upang basahin ang mga signal ng Hall. Tatlong tseke ang sumasaklaw sa karamihan ng surface ng compatibility. Una, i-verify ang boltahe ng supply ng Hall at antas ng lohika laban sa rating ng input ng controller. Pangalawa, kumpirmahin na sinusuportahan ng controller ang commutation angle ng motor, 60° o 120°. Pangatlo, magpasya kung ano ang mangyayari sa mas mataas na bilis; maraming controllers ang gumagamit ng Hall signal sa mababang bilis at pinaghalo sa BEMF mode sa itaas ng threshold, at dapat na maayos ang paglipat na iyon upang maiwasan ang torque dip.
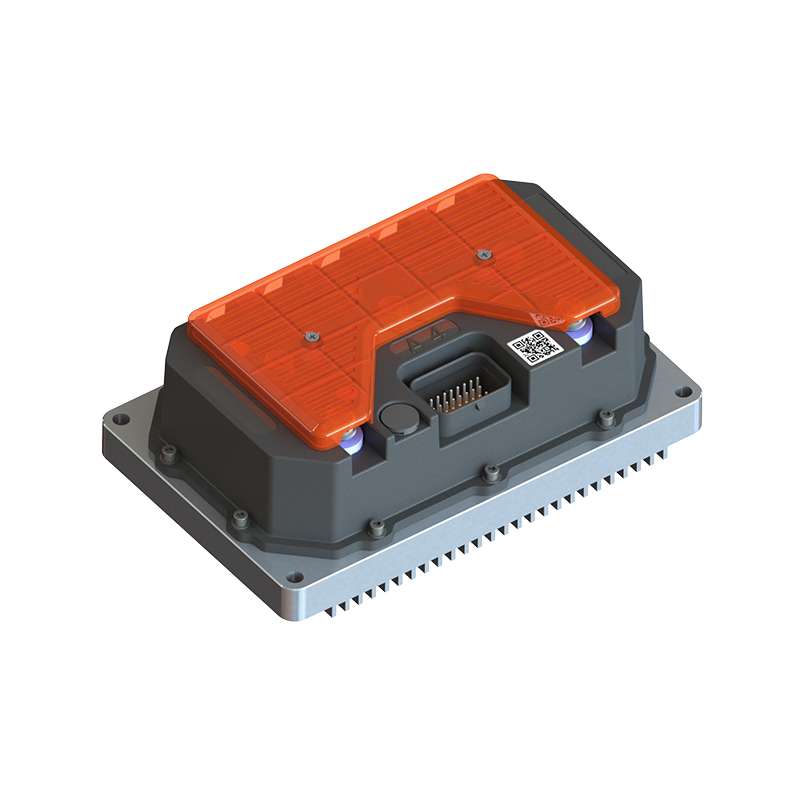
Para sa isang e-mobility powertrain, ang kahusayan sa mababang bilis na hanay ng pagpapatakbo ay kadalasang pinakamalaking nag-aambag sa hanay ng totoong mundo. Pinapanatili ng sensored commutation ang kasalukuyang stator na nakahanay sa rotor, na binabawasan ang pagkawala ng tanso at pag-init. Ang isang controller na nagbabasa ng mga Hall input nang tama, tulad ng A4-2313 high-efficiency brushless DC motor controller, ay nagbibigay-daan sa parehong motor na i-tune para sa city commuting, cargo duty, o off-road torque dahil ang commutation curve ay nabubuhay sa software.
A4 High-efficiency Brushless DC Motor Controller na may Hall Input Idinisenyo upang panatilihing nakahanay ang kasalukuyang stator sa rotor sa mababang bilis, pinapabuti ng controller na ito ang real-world range at maaaring i-tune para sa iba't ibang duty cycle mula sa pagsakay sa lungsod hanggang sa kargamento o off-road. Tingnan ang Produkto → Kapag ang isang motor at isang controller ay nagmula sa iba't ibang mga supplier, ang mga parameter ng Hall ang unang pinagmumulan ng hindi pagkakatugma. Ang isang 60° na motor na nakakonekta sa isang controller na na-configure para sa 120° ay tatakbo nang halos o hindi talaga. Ang isang structured pairing scheme ay nireresolba ito bago dumating ang hardware: ang klase ng boltahe, kasalukuyang rating, Hall output format, supply voltage, commutation angle, at pole-pair count ay lahat ay nakadokumento sa isang page.
 Controller at Motor Pairing Scheme na may Anim na Pangunahing Parameter Ang structured pairing page ay nagdodokumento ng klase ng boltahe, kasalukuyang rating, Hall output format, supply voltage, commutation angle, at pole-pair count para maiwasan ang mga mismatch bago dumating ang hardware. Tingnan ang Produkto →
Ano ang Dapat Suriin Bago Mo Itukoy ang isang Sensored Motor
Ilagay ang anim na item na ito sa isang pahina bago ka mag-order:
- Hall supply voltage at logic level: itugma ang Hall IC ng motor sa input rating ng controller.
- Output format: ang open-collector ay nangangailangan ng mga pull-up sa gilid ng controller; push-pull ay hindi.
- Commutation spacing: 60° o 120°, at tiyaking tumutugma ang configuration ng controller.
- Bilang ng pares ng poste: i-verify ito at ipasok ito nang tama, dahil itinatakda nito ang dalas ng kuryente.
- Pinout ng connector: ang standard na sensored wiring ay tatlong phase lead kasama ang limang Hall lead (5V, GND, A, B, C). Ang isang swapped pin ay ang pinakakaraniwang bench-test failure.
- Diskarte sa Hall fault: tingnan kung ang controller ay makaka-detect ng natigil o nawawalang Hall signal at bumalik sa sensorless mode.
Ang isang brushless motor na may hall sensor ay isang napatunayang paraan upang gawing deterministic ang low-speed torque. Ang gastos ay dagdag na mga wire at isang controller na may Hall input support. Para sa mga sasakyan at makina na nagsisimula sa ilalim ng pagkarga, tumatakbo sa mababang bilis, o madalas na pabalik-balik, ang gastos na iyon ay bumili ng mas maayos na pag-uugali at isang mas maikling yugto ng pag-unlad. Kapag ang mga parameter ng Hall ay isinulat at itinugma laban sa controller, ang sensored motor ay kumikilos lamang sa paraang ipinangako ng datasheet.
SUSUNOD:Mga Benepisyo ng Brushless Motor: Efficiency, Longevity, at Precise Speed Control
Interesado sa pakikipagtulungan o may mga katanungan?
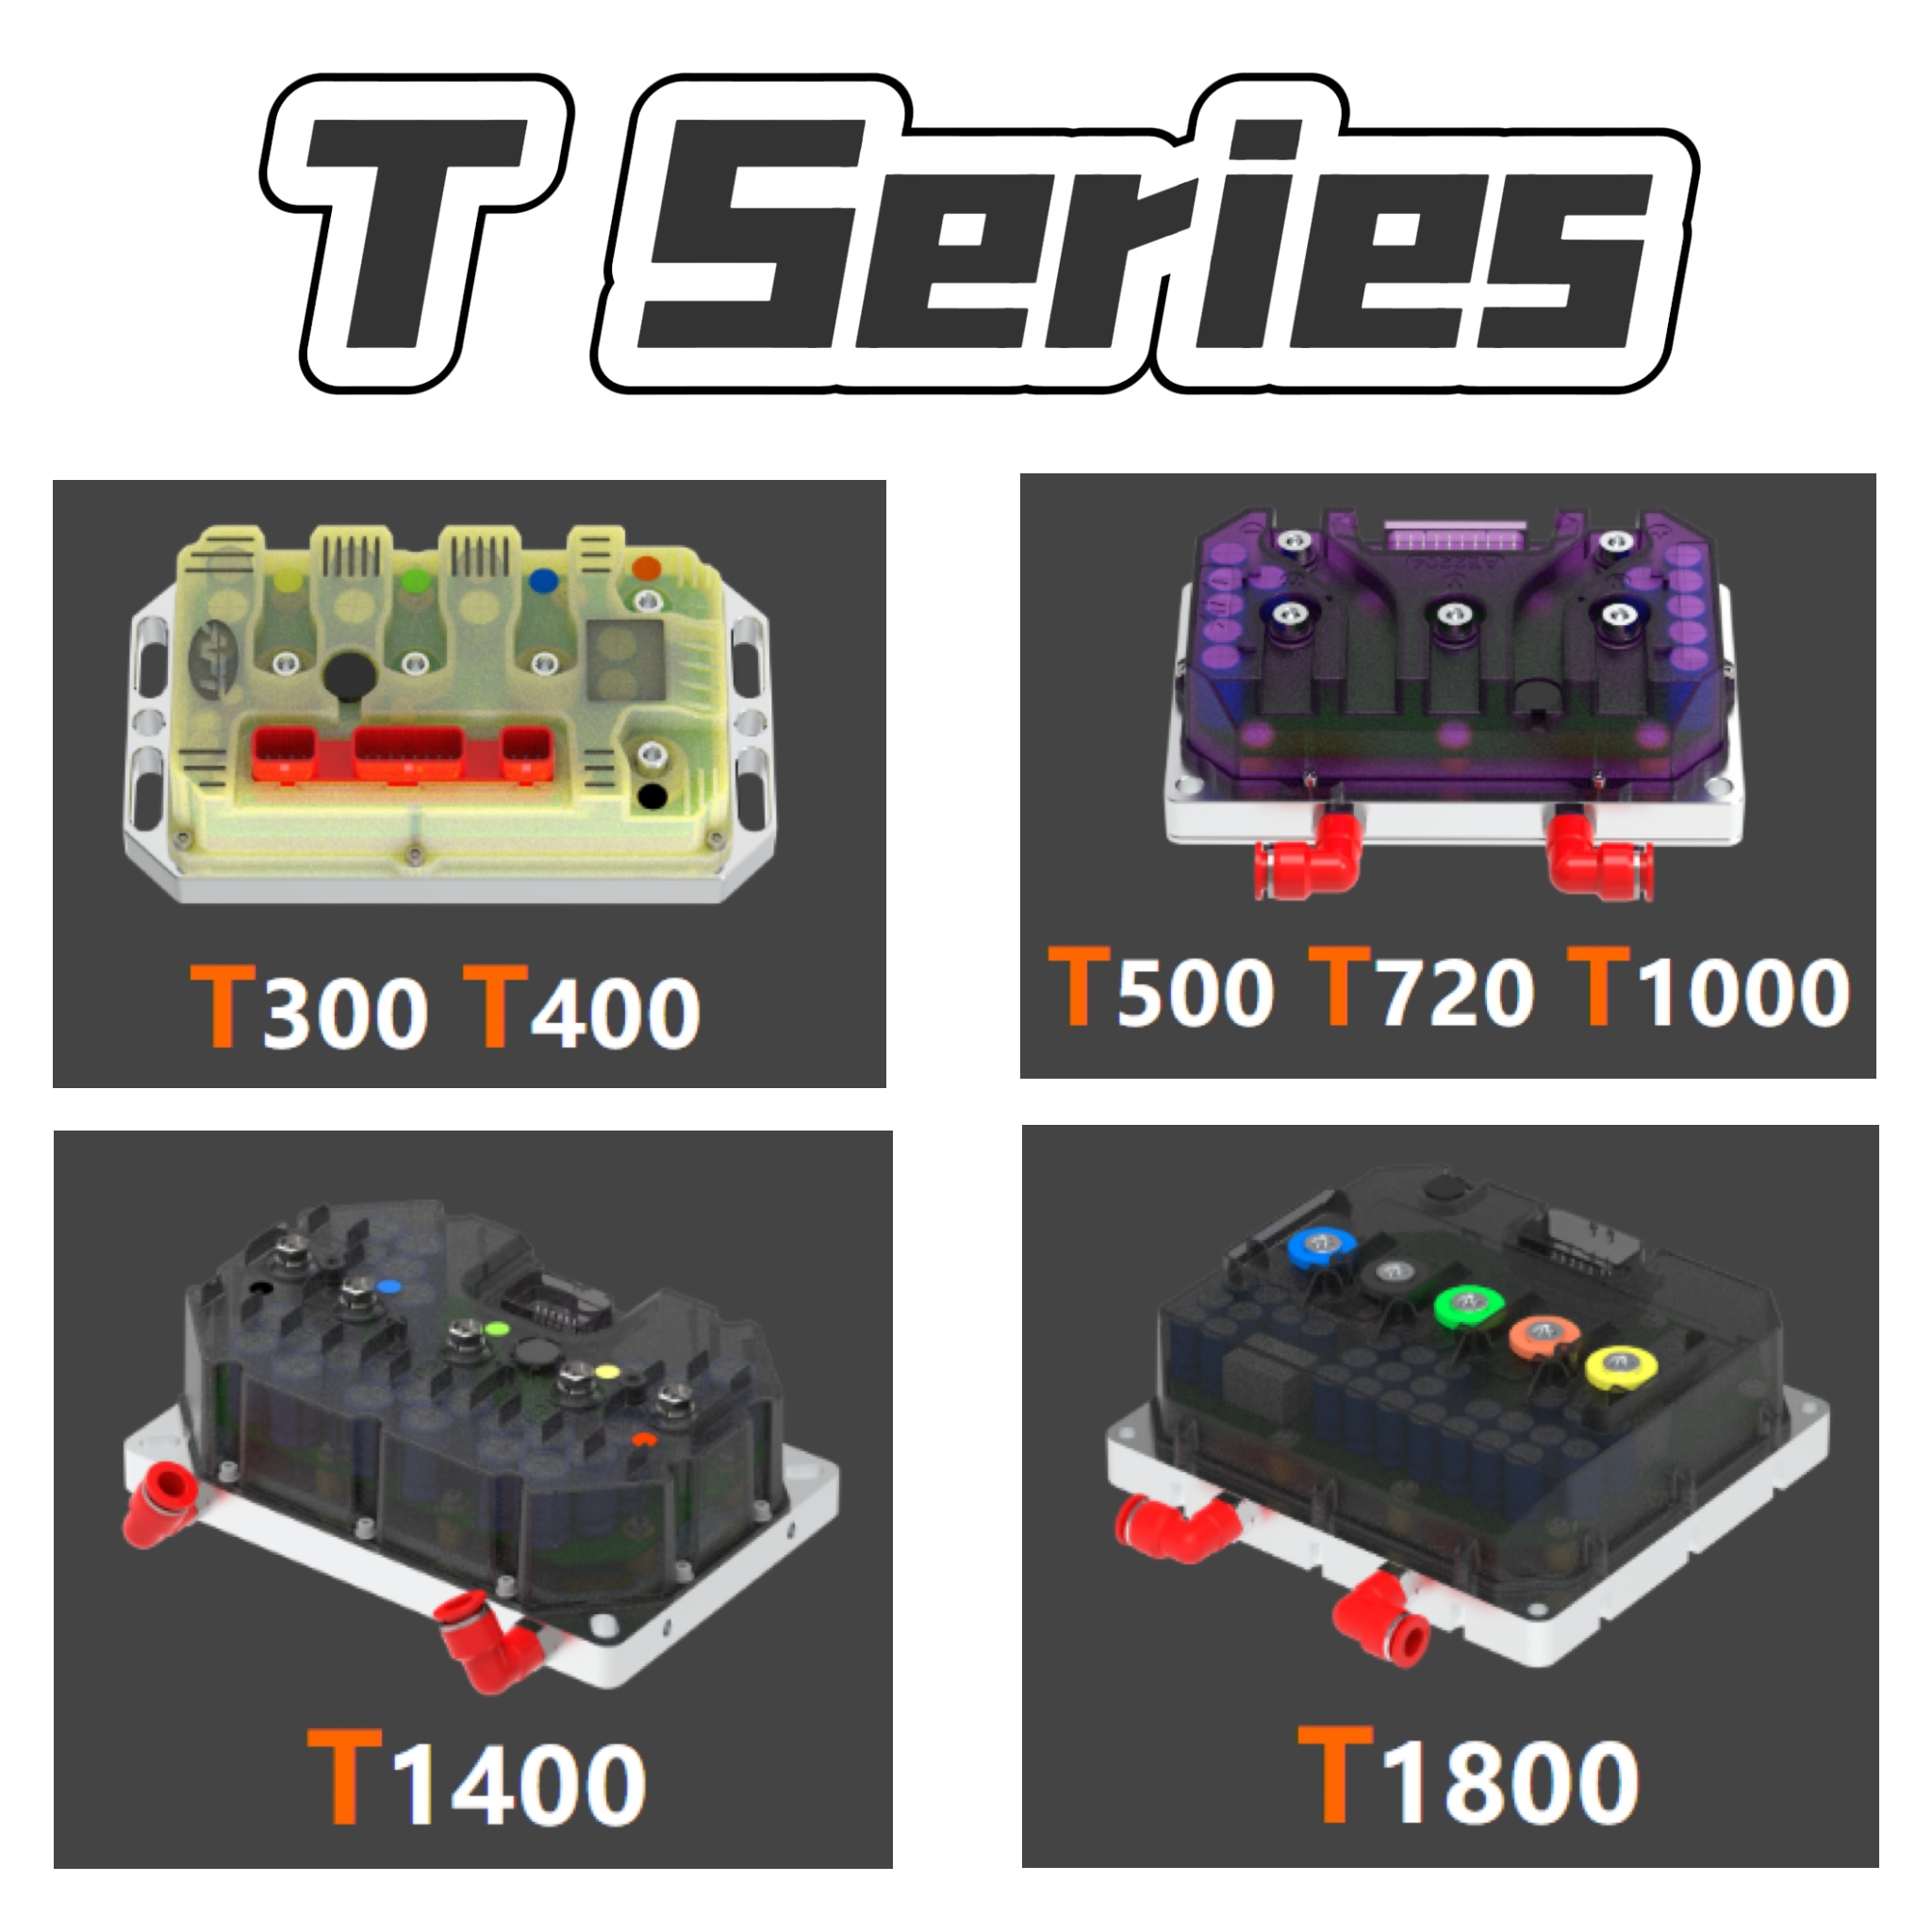
Bilang Custom Permanent Magnet Synchronous Motor Controllers Manufacturers at Mga Supplier ng Permanenteng Magnet Motor Controller sa China, Nakatuon sa kontrol ng drive ng permanenteng magnet kasabay na mga motor, nagbibigay kami ng ligtas at sapat pinagmumulan ng kuryente para sa pagpapakuryente ng mga sasakyan sa paglalakbay.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved