Closed Loop Motor Control: Paano Pinapahusay ng Feedback ang Performance at Reabilidad ng Motor
Isang de-kuryenteng motorsiklo na nauutal kapag humihinto mula sa pagkakatigil, isang robot na chassis na lumalampas sa target na posisyon nito, isang ATV na nawawalan ng tugon ng traksyon sa isang matarik na pag-akyat: ang mga sintomas na ito ay karaniwang bumabalik sa parehong ugat. Ang motor ay sinasabi kung ano ang gagawin, ngunit hindi ito nag-uulat kung ano ang aktwal na nangyari. Ang closed loop na kontrol ng motor ay nagsasara ng puwang na iyon. Patuloy nitong sinusukat ang bilis, posisyon, o kasalukuyang ng motor at inaayos ang mga signal ng drive sa real time upang sundin ng motor ang iniutos na halaga sa kabila ng mga pagbabago sa pagkarga, pag-anod ng temperatura, at pagpapahintulot sa mga bahagi. Para sa mga inhinyero na gumagawa ng mga de-koryenteng sasakyan, robotic platform, o marine drive, ang mahalagang tanong ay hindi kung gagamit ng closed loop control, ngunit kung gaano kahusay ang pagpapatupad nito ng controller.
Ano ang Saradong Loop Motor Control?
Ang closed loop na kontrol ng motor, na tinatawag ding feedback control, ay inihahambing ang aktwal na output ng motor sa isang reference na command at itinatama ang pagkakaiba. Ang mga mahahalagang elemento ay ang sanggunian, isang sensor ng feedback, isang pagkalkula ng error, at isang controller na gumagawa ng pagwawasto. Sa isang brushless motor system, binabasa ng controller ang mga phase currents, bilis, at kung minsan ay posisyon ng rotor; ang control algorithm pagkatapos ay inaayos ang mga signal ng PWM na inihatid sa inverter upang ang sinusukat na halaga ay nagko-converge sa command.
Sa pagsasagawa, karamihan sa mga controller ay gumagamit ng isang proportional-integral-derivative (PID) na istraktura o isang variant nito. Ang proporsyonal na termino ay tumutugon sa kasalukuyang error, ang integral na termino ay nag-aalis ng steady-state na error, at ang derivative na termino ay inaasahan ang mga pagbabago. Tinutukoy ng pag-tune sa mga nadagdag na ito kung ang system ay stable, tumutugon, o oscillatory. Ito ay sa panimula ay naiiba mula sa isang bukas na sistema ng loop, kung saan ang controller ay nagpapadala ng isang nakapirming utos at nagtitiwala na ang motor ay tutugon nang tama. Gumagana ang open loop kapag predictable ang load at hindi kritikal ang precision. Ito ay nabigo kapag ang friction, inertia, o supply boltahe ay nagbabago nang hindi inaasahan.
Buksan ang Loop kumpara sa Closed Loop: Ano Ang Talagang Nagbabago
Ang praktikal na pagkakaiba ay nagpapakita sa kalidad ng paggalaw. Itinatama ng closed loop system ang mga error sa loob ng milliseconds; ang isang bukas na sistema ng loop ay nakatira lamang sa kanila. Para sa mga application na nagdadala ng mga tao o humahawak ng mga mamahaling payload, tinutukoy ng pagkakaibang iyon kung sa tingin ng produkto ay tumpak at ligtas o magaspang at hindi mahuhulaan.
| Aspeto | Open Loop | Closed Loop |
|---|---|---|
| Feedback | wala | Kasalukuyan, bilis, o sensor ng posisyon |
| Katumpakan | Depende sa motor at load matching | Pinapanatili sa ilalim ng iba't ibang mga kondisyon |
| Tugon sa kaguluhan | Walang pagwawasto | Aktibong pagwawasto sa real time |
| Mababang bilis ng pag-uugali | Bumababa ang torque at nagiging hindi pantay | Matatag na metalikang kuwintas pababa sa zero na bilis |
| Gastos ng system | Ibaba | Mas mataas, ngunit nabibigyang-katwiran ng pagganap |
| Mga karaniwang application | Mga tagahanga, bomba, simpleng conveyor | Mga de-kuryenteng sasakyan, robotics, servo axes |
Pinapasimple ng talahanayan ang isang hanay ng mga trade-off. Ang isang sensorless closed loop na disenyo ay maaaring maghatid ng maraming closed loop na benepisyo nang walang encoder, na nagbabago nang malaki sa paghahambing ng gastos. Ang control architecture ay mas mahalaga kaysa sa label.
Ang Control Loops sa loob ng isang Motor Controller
Sa isang modernong brushless motor controller, ang closed loop control ay hindi isang solong loop. Ito ay isang kaskad ng mga loop, ang bawat isa ay kumokontrol sa ibang pisikal na dami.
Kasalukuyang Loop
Ang kasalukuyang loop ay ang pinakaloob at pinakamabilis na loop. Kinokontrol nito ang mga alon ng phase sa mga windings ng motor, na direktang nagtatakda ng metalikang kuwintas. Ang isang mabilis na kasalukuyang loop na may mataas na rate ng pag-update ay gumagawa ng makinis na torque sa mababang bilis at tahimik na operasyon sa mataas na bilis.
Bilis ng Loop
Ang speed loop ay nakaupo sa itaas ng kasalukuyang loop. Inihahambing nito ang sinusukat na bilis sa reference at bumubuo ng kasalukuyang command. Pinangangasiwaan ng loop na ito ang acceleration, deceleration, at speed stability sa ilalim ng pagbabago ng load.
Loop ng Posisyon
Ang position loop ay ang pinakalabas na loop, na ginagamit kapag ang application ay nangangailangan ng tumpak na paghinto o pagsubaybay sa landas, tulad ng mga robot joint at steering actuator. Iniuutos nito ang speed loop batay sa error sa posisyon.
Ang cascade arrangement ay mahalaga dahil ang bawat panloob na loop ay dapat na mas mabilis kaysa sa loop sa paligid nito. Kung ang kasalukuyang loop ay mabagal, ang bilis ng loop ay hindi maaaring gawin ang motor pakiramdam matigas, at ang posisyon loop ay overshoot.
| Loop | Reguladong dami | Karaniwang tungkulin |
|---|---|---|
| Kasalukuyang loop | Phase kasalukuyang / metalikang kuwintas | Mabilis na tugon ng metalikang kuwintas, kinis |
| Bilis ng loop | Angular na bilis | Katatagan ng bilis sa ilalim ng pagkarga |
| Loop ng posisyon | Anggulo ng rotor | Tumpak na pagpoposisyon at kontrol sa landas |
Nakabatay sa Sensor kumpara sa Sensorless Closed Loop
Ang closed loop na kontrol ng motor ay maaaring ipatupad gamit ang mga pisikal na sensor o wala ang mga ito. Direktang iniuulat ng mga hall sensor, encoder, at solver ang posisyon ng rotor. Ang sensorless na kontrol, karaniwan sa field-oriented na kontrol ng permanenteng magnet na magkakasabay na motor, ay tinatantya ang posisyon ng rotor mula sa mga sinusukat na alon at boltahe gamit ang isang modelo ng motor. Malinaw ang trade-off: ang mga sensorless system ay nagbabawas ng gastos at mga wiring at nag-aalis ng isang punto ng pagkabigo, habang ang mga sensor-based na system ay nagpapanatili ng mas mataas na katumpakan ng torque sa napakababang bilis at habang nakatigil. Kung ang application ay dapat na humawak ng torque sa standstill o gumapang sa napakababang bilis, ang isang encoder o Hall sensor ay karaniwang kinakailangan. Kung ang duty cycle ay gumugugol ng halos lahat ng oras nito sa itaas ng ilang porsyento ng rate na bilis, ang mga sensorless algorithm batay sa back-EMF observation ay tumpak at mas mura. Para sa mga de-koryenteng motorsiklo at marine outboard, ang mga modernong sensorless algorithm ay nagbibigay ng sapat na dynamic na performance para sa karamihan ng mga kondisyon ng operating, gaya ng saklaw sa aming talakayan ng permanenteng magnet na kasabay na teknolohiya ng motor .
Ano ang Hahanapin sa isang Closed-Loop Controller
Kapag sinusuri ang isang controller para sa isang closed loop na application, tumuon sa pagpapatupad sa halip na sa label. Ang mga sumusunod na punto ay naghihiwalay sa isang mahusay na dinisenyo na controller mula sa isang generic.
- Kasalukuyang loop bandwidth: ang mas mataas na bandwidth ay nangangahulugan ng mas mabilis na pagtugon ng torque at mas mahusay na higpit laban sa mga abala sa pagkarga.
- Kontrolin ang cycle time: maiikling cycle times, karaniwang sampu-sampung microseconds, hayaan ang kasalukuyang loop na mabilis na mag-react sa mga lumilipas.
- Autotuning: isang controller na sumusukat sa mga parameter ng motor at nagtatakda ng mga loop gain na awtomatikong nakakatipid ng mga oras ng manual na pag-tune.
- Paghina ng field: pinapalawak ang hanay ng bilis na lampas sa base speed, mahalaga para sa mga high-speed na motorsiklo at outboard.
- Proteksyon at diagnostic: pinoprotektahan ng overcurrent, overtemperature, at stall detection ang controller at ang motor.
- Mga tool sa software: ang live na kasalukuyang, bilis, at fault na data ay nagpapabilis sa pagsasama at pag-troubleshoot.
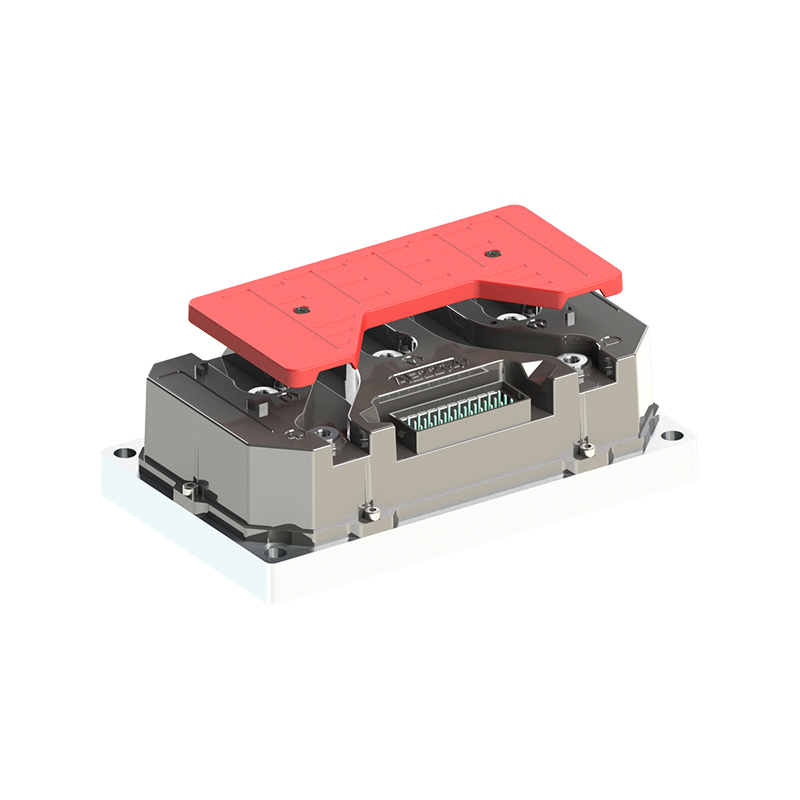
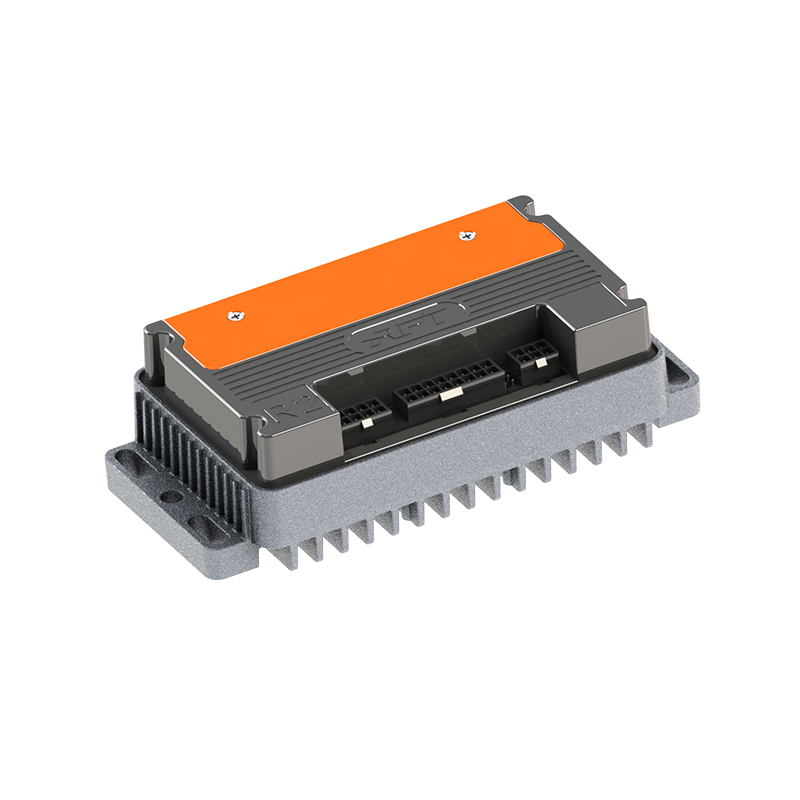
Para sa mga application na humihingi ng agarang tugon sa pagbabago ng torque, ang isang controller na may mabilis na kasalukuyang loop execution ay gumagawa ng isang masusukat na pagkakaiba. Ang R5-2215 fast response controller ay idinisenyo para sa mga naturang duty cycle, kung saan ang bawat millisecond ng pagkaantala ay nagiging error sa paggalaw. Sa panig ng pagiging maaasahan, binibigyang-diin ng A8-2209 high stability controller ang pare-parehong pag-uugali sa ilalim ng thermal at electrical stress. Kapag ang kahusayan ng enerhiya ay ang priyoridad, ang A4-2313 na mataas na kahusayan na controller ay nagbabawas ng mga pagkalugi sa yugto ng inverter at nagpapalawak ng hanay ng baterya.
 R5 Fast Response Brushless DC Motor Controller para sa Mga Dynamic na Torque Application Ang controller na ito ay naka-highlight para sa mga duty cycle kung saan ang mabilis na kasalukuyang loop na tugon ay binabawasan ang error sa paggalaw. Nababagay ito sa mga de-kuryenteng motorsiklo, robot chassis, at mga katulad na application na nangangailangan ng agarang torque reaction. Tingnan ang Produkto → A8 High Stability Brushless DC Motor Controller para sa Maaasahang Operasyon sa ilalim ng Stress Ang modelong ito ay inuuna ang pare-parehong pagganap sa ilalim ng thermal at electrical stress, na ginagawa itong isang mapagkakatiwalaang pagpipilian para sa mga application na nangangailangan ng tuluy-tuloy na operasyon sa mahirap na mga kondisyon. Tingnan ang Produkto →
 A4 High Efficiency Brushless DC Motor Controller para sa Extended Battery Range Nakatuon ang controller na ito sa pagbabawas ng mga pagkalugi sa yugto ng inverter, na tumutulong sa pagpapalawak ng hanay ng baterya. Ito ay ipinakita bilang ang opsyon na nakatuon sa kahusayan kasama ng mabilis na pagtugon at mga modelo ng mataas na katatagan. Tingnan ang Produkto →
Pagtutugma ng Controller sa Application
Ang parehong mga prinsipyo ng closed loop ay nalalapat sa mga industriya, ngunit ang pagtimbang ng bawat salik ng pagganap ay nagbabago sa kaso ng paggamit.
- Ang mga de-kuryenteng motorsiklo ay nangangailangan ng matatag na low-speed torque para sa paglulunsad, pagsisimula sa burol, at regenerative braking.
- Ang robot chassis ay bumubuo ng demand na tumpak na posisyon at makinis na bilis ng kontrol upang maiwasan ang overshoot at vibration.
- Ang mga aplikasyon ng ATV at UTV ay nangangailangan ng matatag na pagtanggi sa kaguluhan dahil ang pagkarga sa bawat gulong ay patuloy na nagbabago.
- Ang mga electric outboard ay nakikinabang mula sa sensorless na operasyon dahil ang motor ay nakaupo sa isang basa, vibration-prone na kapaligiran kung saan mahina ang mga encoder.
Ang bawat isa sa mga application na ito ay nakasalalay din sa controller na itinutugma sa mga de-koryenteng parameter ng motor. Ang isang controller na may tamang klase ng boltahe at kasalukuyang rating, na ipinares sa isang motor na ang inductance at back-EMF constants ay nababagay sa drive, ay gaganap ng mas mahusay kaysa sa isang hindi tugmang pares kahit na may mahusay na software.
Pangwakas na Kaisipan
Ang closed loop na kontrol ng motor ay kung ano ang nagpapalit ng umiikot na rotor sa isang tumpak, tumutugon na actuator. Ang halaga ay wala sa feedback lamang; ito ay nasa mga loop, ang pag-tune, at ang proteksyon na pumapalibot sa feedback. Kapag pumili ka ng motor controller, suriin ang kasalukuyang performance ng loop nito, mga tool sa pag-tune nito, at track record nito sa mga application na malapit sa iyo. Ang mga salik na iyon, higit sa anumang claim sa datasheet, ay tumutukoy kung gaano kahusay ang magiging performance ng iyong produkto.
SUSUNOD:Brushless Motor na may Hall Sensor: Ano ang Ginagawa Nito at Kailan Mo Ito Kailangan para sa Iyong Proyekto
Interesado sa pakikipagtulungan o may mga katanungan?
Bilang Custom Permanent Magnet Synchronous Motor Controllers Manufacturers at Mga Supplier ng Permanenteng Magnet Motor Controller sa China, Nakatuon sa kontrol ng drive ng permanenteng magnet kasabay na mga motor, nagbibigay kami ng ligtas at sapat pinagmumulan ng kuryente para sa pagpapakuryente ng mga sasakyan sa paglalakbay.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved