Paano Gumagana ang Mga Electronic Speed Controller? Sa loob ng Signal Chain ng ESC
Ang isang 48 V na baterya pack ay naghahatid ng isang nakapirming boltahe ng DC. Ang isang motor sa isang electric scooter ay kailangan pa ring humawak ng humigit-kumulang 3,200 rpm sa isang patag na kalsada, bumaba sa humigit-kumulang 280 rpm sa isang 12 porsiyentong grado, at baligtarin kapag hinihingi. Ang isang bagay sa pagitan ng baterya at ng mga paikot-ikot ay kailangang magpasya kung gaano karaming kasalukuyang dumadaloy, sa aling direksyon, at kung gaano katagal.
Ang device na iyon ay ang electronic speed controller. Gumagana ito sa pamamagitan ng pag-convert ng nakapirming DC ng baterya sa isang three-phase na output at pagpapalit ng output na iyon ng libu-libong beses bawat segundo. Ang average na boltahe na nakikita ng motor ay tumataas at bumababa kasama ng duty cycle, at ang sariling inductance ng motor ay ginagawa ang mga mabilis na pulso sa makinis na agos. Ang torque ay sumusunod sa kasalukuyang, at ang bilis ay tumira kung saan ang motor torque ay nakakatugon sa load torque. Ang lahat ng iba pa sa loob ng isang ESC ay umiiral upang magawa iyon nang ligtas at paulit-ulit.
Paano Nagiging Three-Phase Rotation ang DC
Ang isang brushless motor ay hindi tatakbo sa DC na inilapat sa dalawang terminal. Ang stator nito ay nagdadala ng tatlong phase windings at ang rotor nito ay nagdadala ng mga permanenteng magnet, kaya ang kasalukuyang ay kailangang lumipat sa mga phase sa pagkakasunud-sunod upang mapanatili ang stator field na hinihila ang rotor pasulong sa halip na hawakan ito sa lugar.
Commutation: pananatiling nauuna sa rotor
Ang commutation ay ang pagkilos ng pagpili kung aling phase pair ang pinapagana. Sa anim na hakbang na pag-commute, ang bawat electrical revolution ay nahahati sa anim na estado, at ang controller ay umiikot sa isang high-side at isang low-side switch bawat state, na gumagawa ng field na sumusulong sa bawat 60 electrical degrees. Kung ang commutation ay nahuhuli sa likod ng rotor, ang torque ay bumagsak at kasalukuyang umakyat. Kung ito ay humantong sa masyadong malayo, ang sobrang kasalukuyang nagiging init sa halip na metalikang kuwintas.
Sensored at sensorless na feedback sa posisyon
Ang tatlong Hall sensor ay nag-uulat ng ganap na posisyon ng rotor, na mahalaga para sa isang robot chassis na kailangang magsimula mula sa isang standstill sa ilalim ng buong load. Sa halip, binabasa ng mga sensorless scheme ang back-EMF na na-induce sa unenergized phase at tinatantya ang posisyon mula sa zero crossing nito. Iyon ay nag-aalis ng tatlong wire at isang connector mula sa harness, ngunit ang pagtatantya ay nagiging hindi maaasahan sa ibaba ng humigit-kumulang 5 hanggang 10 porsiyento ng rate ng bilis. Ang kontrol sa field-oriented ay mas nagpapatuloy, na ginagawang isang umiikot na reference frame ang sinusukat na phase current at direktang kinokontrol ang bahagi na gumagawa ng torque.
Ang Signal Chain Mula sa Throttle Input hanggang Gate Drive
Sa pagitan ng throttle input at ng mga terminal ng motor ay may apat na functional block. Ang bawat isa ay may sariling failure mode at sarili nitong limitasyon sa performance ng system.
Microcontroller at control loop
Ang microcontroller ay nagsa-sample ng phase current, boltahe ng bus, posisyon ng throttle, at posisyon ng rotor, kadalasang 8,000 hanggang 20,000 beses bawat segundo sa isang field-oriented na pagpapatupad. Pinapatakbo muna nito ang mabilis na kasalukuyang loop, bumabalot ng mas mabagal na bilis o torque loop sa paligid nito, at kino-convert ang resulta sa tatlong halaga ng duty cycle. Ang throttle mapping, kasalukuyang mga limitasyon, regenerative braking strength, at fault threshold ay nabubuhay lahat sa layer na ito.
Gate driver at MOSFET bridge
Ang driver ng gate ay nagsasalin ng mababang boltahe na lohika sa 10 hanggang 15 V swing na kailangan ng power MOSFET, at pinipigilan nito ang parehong switch sa isang binti mula sa pagsasagawa ng sabay. Dead time, ang sinadyang pagblangko ng pagitan sa pagitan ng high-side turn off at low-side turning, ay karaniwang 0.3 hanggang 1 microsecond. Masyadong maikli at shoot-through na kasalukuyang sumisira sa tulay; masyadong mahaba at mababang bilis ng metalikang kuwintas at kahusayan ay parehong nagdurusa.
Anim na MOSFET ang bumubuo sa three-phase bridge, kung saan ang conduction loss na kaliskis na may on-resistance at current squared, habang nagpapalit ng loss scale na may switching frequency, bus voltage, at gate charge. Ang mga parallel na device ay nagpapababa ng on-resistance, ngunit kapag ang mga gate loop ay naitugma. Kung hindi, ang isang aparato ay nagdadala ng mas kasalukuyang kaysa sa mga kapitbahay nito at unang nabigo.
Kasalukuyang sensing at proteksyon
Ang mga shunt resistor o Hall-effect sensor ay nagsusukat ng phase current upang ang control loop ay may isang bagay na tunay na ire-regulate, at ang parehong mga signal ay nagpapakain ng overcurrent, overvoltage, at overtemperature na proteksyon. Ang isang mahusay na kumilos na controller ay unti-unting natitiklop ang kasalukuyang pabalik habang tumataas ang temperatura sa halip na putulin ang motor sa kalagitnaan ng pagmamaniobra.
Duty Cycle, PWM, at ang Mga Numero na Mahalaga
Ang kontrol sa bilis ay kontrol sa ikot ng tungkulin. Kung ang bus ay umuupo sa 48 V at ang duty cycle ay 50 porsiyento, ang motor ay makikita ang average na 24 V. Ang switching frequency ay pinili na sapat na mataas upang hawakan ang kasalukuyang ripple sa loob ng isang praktikal na banda at sapat na mababa upang panatilihing mapapamahalaan ang pagkawala ng switching. Sa isang 48 V drive na may ilang daang microhenries ng phase inductance, ang 16 kHz hanggang 20 kHz ay karaniwang nagpapanatili ng ripple malapit sa 10 hanggang 20 porsiyento ng rate na kasalukuyang.
| Parameter | Kung ano ang naiimpluwensyahan nito | Praktikal na hanay |
|---|---|---|
| Dalas ng paglipat ng PWM | Kasalukuyang ripple, naririnig na ingay, pagkawala ng paglipat | 16 hanggang 20 kHz |
| Kontrolin ang rate ng loop | Tugon sa metalikang kuwintas, margin ng katatagan | 8 hanggang 20 kHz |
| Patuloy na phase kasalukuyang | Cruise torque, steady-state heating | 60 hanggang 80 porsiyento ng pinakamataas na rating |
| Peak na kasalukuyang, 10 s | Pagpapabilis at stall torque | 1.5 hanggang 2 beses na tuloy-tuloy |
| Headroom ng boltahe ng bus | Regenerative braking, load dump | 1.25 hanggang 1.5 beses na nominal na bus |
| Dead time | Shoot-through na panganib laban sa mababang bilis na kahusayan | 0.3 hanggang 1 microsecond |
| Paglaban sa gate | Ang bilis ng paglipat, pag-ring, EMI | 2 hanggang 10 ohm |
Basahin ang talahanayan bilang isang hanay ng mga trade-off sa halip na isang detalye. Ang pagtaas ng dalas ng paglipat ay lumiliit ng ripple at nagpapatahimik sa drive, ngunit pinapataas din nito ang pagkawala at init ng paglipat. Pinoprotektahan ng pagpapalawak ng patay na oras ang tulay, ngunit binabaluktot nito ang boltahe ng output sa mababang duty cycle, na nagpapakita bilang magaspang na pagsisimula at sobrang mababang bilis ng pag-init.
Pagtutugma ng Controller sa Motor na Walang Hula
Ang pinakakaraniwang error sa pag-size ay ang pagpili ng controller ayon sa kapangyarihan ng label ng motor. Ang mga motor ay na-rate sa pamamagitan ng mekanikal na output; Ang mga controller ay limitado sa pamamagitan ng kasalukuyang phase at temperatura ng junction. Ang 1 kW na motor ay maaaring humila ng 40 A ng phase current sa 48 V sa panahon ng mahirap na pagsisimula mula sa pahinga, kahit na ang cruise current nito ay mas malapit sa 12 A. Sukat para sa simula, hindi ang cruise, at suriin ang tatlong numero nang magkasama:
- Continuous phase current sa inaasahang ambient temperature, hindi sa 25 C.
- Saklaw ng boltahe ng bus na may headroom para sa regenerative braking spike.
- Thermal path: heatsink area, airflow, at kung gaano katagal ang peak current ay maaaring mapanatili.
Ang mga nai-publish na talahanayan ng pagpapares ay nag-aalis ng karamihan sa mga hula na iyon, dahil sinasabi nila kung aling mga kumbinasyon ng controller at motor ang natukoy na para sa kasalukuyang, boltahe, at pag-mount.
 APT Controller at Motor Pairing Scheme Payo sa pagpapares ng B2B para sa pagtutugma ng mga APT controller at motor sa buong power, torque, bilis, at kahusayan, na may mga pagsasaalang-alang sa protocol para sa mga de-kuryenteng sasakyan. Tingnan ang Produkto →
Firmware, Protocol, at Pag-tune
Ang dalawang controllers na may magkatulad na mga yugto ng kapangyarihan ay maaaring kumilos nang napakaiba. Ang input protocol ay ang unang pagkakaiba: Ang PWM at analog input ay simple at mababa ang latency, UART suits parameter tuning at telemetry, at CAN bus ay umaangkop sa mga sasakyan kung saan ang controller, battery management system, at vehicle control unit ay kailangang magbahagi ng estado.
Ang pangalawang pagkakaiba ay firmware. Ang mga throttle curve, kasalukuyang ramp, regenerative braking profile, field weakening para sa pinakamataas na bilis, at fault recovery behavior ay pawang mga desisyon ng software, at ang papel ng software sa mga modernong motor controller ay lumago upang tumugma sa mismong power stage. Hilingin ang set ng parameter bago ka mag-commit sa isang platform, hindi pagkatapos ng unang prototype na stall sa isang burol.
Thermal Reality at Mga Limitasyon sa Pagiging Maaasahan
Karaniwang ipinapalagay ng mga kasalukuyang rating ng Datasheet ang isang 25 C ambient at isang kaso ng MOSFET na gaganapin malapit sa 80 C. Sa loob ng isang selyadong enclosure sa isang hapon ng tag-araw, walang kundisyon na hawak. Ang pagkawala ng pagpapadaloy ay tumataas sa temperatura dahil tumataas ang on-resistance, na muling nagpapataas ng pagkawala; nang walang derating, ang loop na iyon ay tumatakbo palayo. Ang praktikal na derating para sa isang passively cooled controller ay kadalasang 30 hanggang 40 porsiyento sa ibaba ng kasalukuyang headline. Ang mga capacitor ay karapat-dapat ng pantay na atensyon, dahil ang kanilang kasalukuyang ripple na rating at na-rate na buhay sa 105 C ang nagtatakda ng tunay na agwat ng serbisyo, hindi ang numero ng bahagi ng MOSFET.
Para sa mga application na hindi kayang tiisin ang mga istorbo na biyahe, ang katatagan sa temperatura at pag-load ay higit na mahalaga kaysa isang peak figure sa unang pahina.
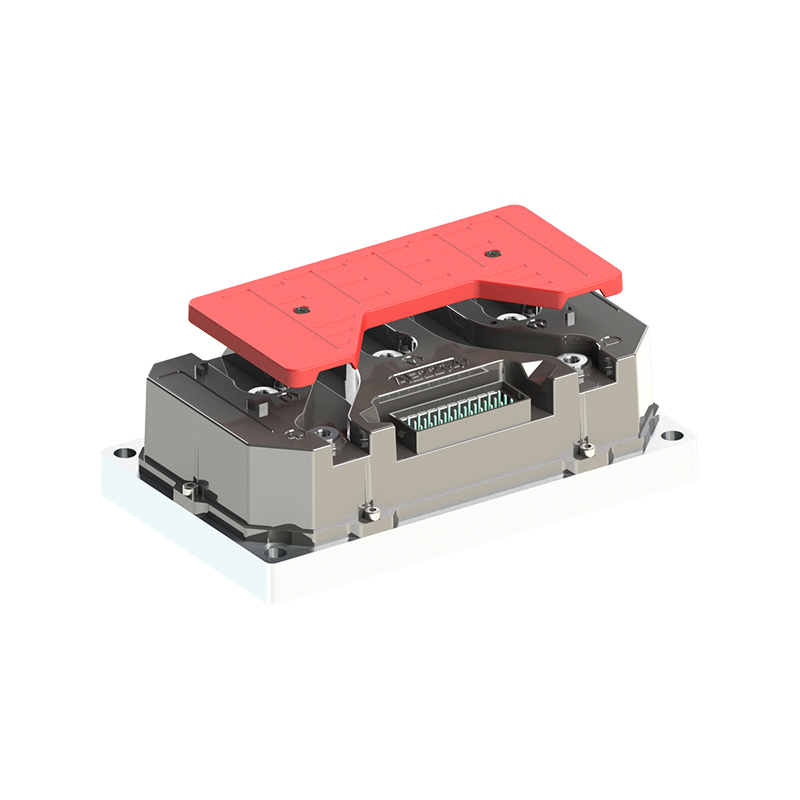
APT A8 High Stability Brushless DC Motor Controller Isang may katangiang high-stability na brushless DC motor controller na may FOC, CAN, Bluetooth, at 30 kW peak para sa mga drone, robotics, at light EV. Tingnan ang Produkto → Ano ang Titingnan Bago Ka Bumili
- Kasalukuyang yugto sa pinakamasamang kalagayan: pagsisimula ng full-load, pinakamataas na grado, pinakamataas na ambient.
- Ang window ng boltahe ng bus, kasama ang regenerative spike na talagang makikita ng iyong baterya.
- Control interface: nagsasalita na ba ang sasakyan ng CAN, o gagawin ba ng PWM ang trabaho?
- Thermal na disenyo: heatsink area, airflow path, at mounting orientation.
- Proteksyon at pag-uulat: overcurrent, overvoltage, overtemperature, at kung ang mga fault ay naka-log o signal lang.
- Suporta: dokumentasyon ng parameter, landas sa pag-update ng firmware, at kung ilalarawan ng supplier ang iyong motor gamit ang kanilang controller.
Mga supplier na naglalathala ng a nailalarawan na hanay ng controller at ang pagtutugma ng patnubay ay ginagawang mas madaling ma-verify ang huling puntong iyon bago isagawa ang tooling.
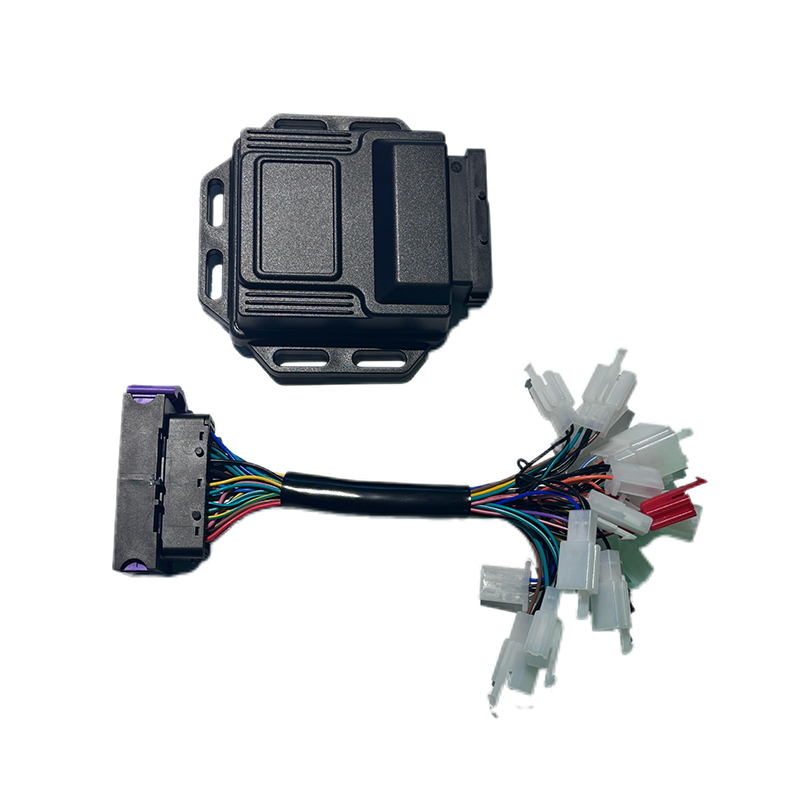
APT R5 Mabilis na Tugon Brushless DC Motor Controller Isang characterized na fast-response na brushless DC/PMSM controller na may 5 kW na na-rate, 12 kW peak, CAN, at FOC para sa robotics, automation, at mini-EVs. Tingnan ang Produkto → Ang Maikling Bersyon
- Ang isang ESC ay nagko-convert ng nakapirming DC sa isang inililipat na tatlong-phase na output, at ang duty cycle ay nagtatakda ng average na boltahe at samakatuwid ay ang bilis.
- Pinapanatili ng commutation ang stator field na nauuna sa rotor; Ang mga sensor ng hall ay humahawak ng mababang bilis, ang back-EMF na pagtatantya ay humahawak sa cruise.
- Ang microcontroller, gate driver, MOSFET bridge, at kasalukuyang sensing bawat isa ay nagpapataw ng kanilang sariling limitasyon sa system.
- Sukat ayon sa kasalukuyang yugto sa pinakamasamang kalagayan, pagkatapos ay bumaba para sa temperatura ng kapaligiran na talagang makikita ng produkto.
- Ang pag-access ng firmware at parameter ay humuhubog sa pag-uugali ng drive na higit pa sa ginagawa ng switch part number.
SUSUNOD:Ipinaliwanag ang Paghina ng Field: Paano Itinulak ng Mga Kontroler ng Motor ang Bilis Lampas sa Base Rating
Interesado sa pakikipagtulungan o may mga katanungan?
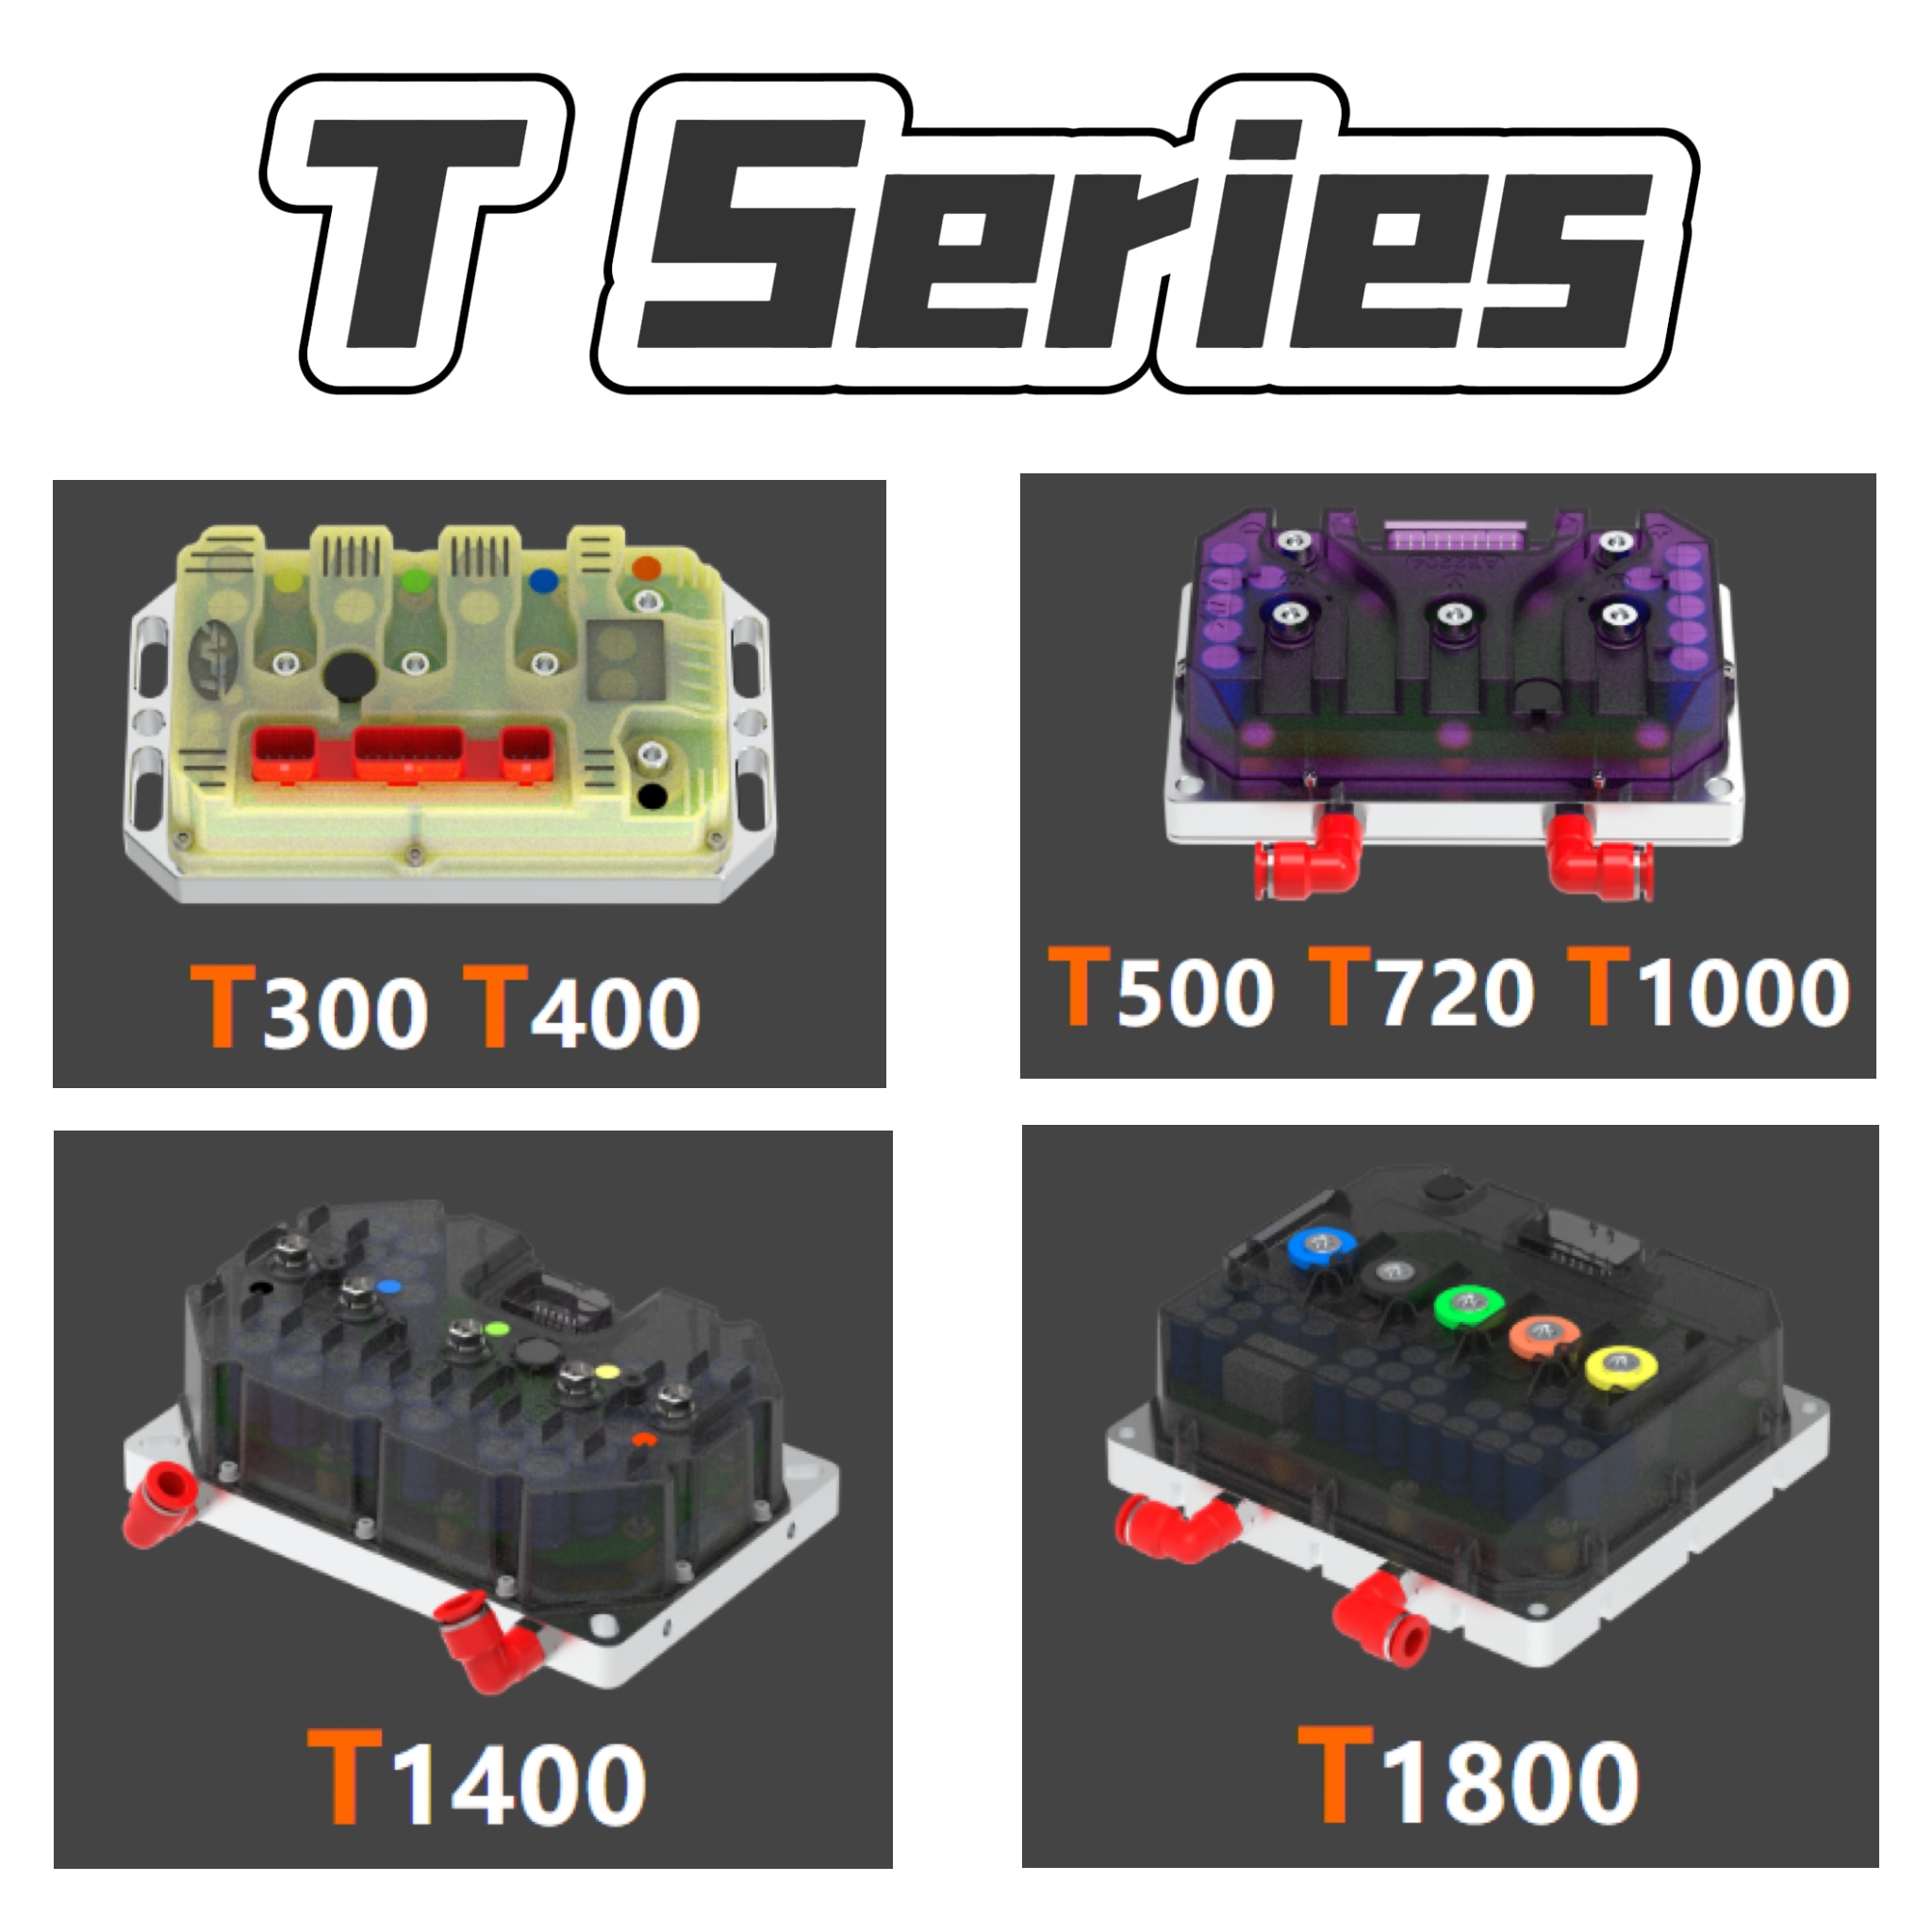
Bilang Custom Permanent Magnet Synchronous Motor Controllers Manufacturers at Mga Supplier ng Permanenteng Magnet Motor Controller sa China, Nakatuon sa kontrol ng drive ng permanenteng magnet kasabay na mga motor, nagbibigay kami ng ligtas at sapat pinagmumulan ng kuryente para sa pagpapakuryente ng mga sasakyan sa paglalakbay.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved