Pagpili ng Motor Encoder para sa Mga BLDC Drive: Resolution, Interface at Fit
Dalawang electric motorcycle prototype ang dumating sa parehong test bench na may parehong 10-inch hub motor, ang parehong controller firmware at ang parehong battery pack. Ang isa ay gumapang pasulong sa bilis ng paglalakad na may makinis, nakokontrol na paghila. Ang isa naman ay naghusga sa ibaba ng 3 km/h at nagluto ng phase winding pagkatapos ng dalawampung minutong pagsisimula ng burol. Ang mga mekanikal na bahagi ay magkapareho; ang landas ng feedback ay hindi. Ang isang motor ay may dalang 1,024 PPR incremental encoder, ang isa ay set ng tatlong Hall sensor at isang firmware table na tinatantya ang posisyon ng rotor sa pagitan ng mga commutation steps.
Ang aralin ay madaling sabihin at madaling makalimutan sa panahon ng pagkuha: sa isang brushless DC o permanenteng magnet na sabaysabay na drive, ang motor encoder ay nagpapasya kung gaano kahusay at kung gaano ka maaasahang malalaman ng controller kung nasaan ang rotor. Resolution, output interface, mechanical mounting at operating environment lahat ay nagpapakain ng isang numero — ang kalidad ng impormasyon ng posisyon na umaabot sa control loop. Tratuhin ang encoder bilang isang accessory at babayaran mo ito sa torque ripple, mga tinanggihang unang artikulo o field return.
Ano ang ginagawa ng isang motor encoder sa loob ng closed-loop drive
Ang isang encoder ay nagko-convert ng mekanikal na paggalaw sa isang de-koryenteng signal na maaaring bilangin, orasan o decode ng drive. Sa isang three-phase brushless drive, kailangan ng controller ang rotor electrical angle upang magpasya kung kailan lilipat sa bawat MOSFET. Ang mga Hall sensor ay naghahatid ng anim na discrete states sa bawat electrical revolution: sapat para sa anim na hakbang na pag-commutation, masyadong magaspang para sa makinis na low-speed torque. Ang isang encoder ay nagdaragdag ng tuluy-tuloy na posisyon — ang mga incremental na uri ay naglalabas ng A/B quadrature pulse na may opsyonal na index pulse, habang ang mga absolute na uri ay nag-uulat ng isang naka-code na value ng posisyon sa sandaling inilapat ang kapangyarihan.
Ang pagkakaibang iyon ay humuhubog sa buong makina, hindi lamang sa sensor. Gamit ang incremental na feedback, ang controller ay dapat magsagawa ng homing move pagkatapos ng bawat power cycle upang magtatag ng zero reference. Sa ganap na feedback, alam ng makina kung nasaan ito kaagad, na mahalaga para sa isang robot chassis na dapat ipagpatuloy ang isang ruta nang walang reference run, at para sa steering o actuator axes kung saan ang hindi inaasahang paggalaw sa start-up ay isang isyu sa kaligtasan. Karamihan sa interpolation, pag-filter at pagtukoy ng fault na dating nakatira sa nakalaang hardware ay nasa firmware na ngayon, kaya naman ang papel ng software sa modernong kontrol ng motor ay patuloy na lumalawak.
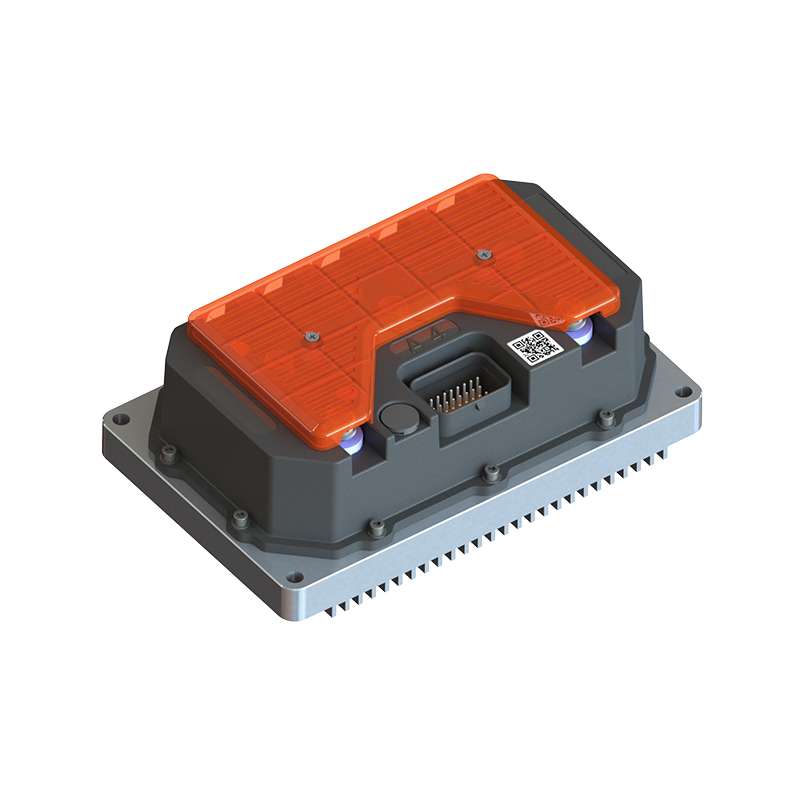
 A6 2422 Ultra-Quiet Brushless DC Motor Controller Para sa mga system na tumitimbang ng incremental versus absolute feedback, sinusuportahan ng controller na ito ang Hall o magnetic encoder input at FOC vector control. Tingnan ang Produkto →
Incremental o absolute: itugma ang encoder sa start-up na gawi
Magsimula sa isang tanong: ano ang mangyayari sa unang 200 millisecond pagkatapos mabuksan ang susi? Kung kayang tiisin ng makina ang isang mabagal na paglipat ng sanggunian, ang isang incremental na encoder ay mas mura at mas madaling isama. Kung hindi, ang ganap na feedback ay ang tapat na sagot, at ang dagdag na gastos ay nasa badyet mula sa simula sa halip na sa muling pagdidisenyo pagkalipas ng anim na buwan.
| Uri ng feedback | Output signal | Karaniwang angkop | Pangunahing panganib |
|---|---|---|---|
| Nakatakdang sensor ng hall | Tatlong digital na estado sa bawat siklo ng kuryente | Commutation lang, mga cost-driven na drive | Magaspang na low-speed torque, walang pinong posisyon |
| Incremental optical | A/B quadrature, index, 5 V TTL o 24 V HTL | Tumpak na bilis at posisyon sa mga selyadong palakol | Ang kontaminasyon sa disc ay direktang pinapatay ang signal |
| Incremental magnetic | A/B quadrature, index | Alikabok, moisture at vibration sa e-mobility | Panlabas na magnetic field, air-gap tolerance |
| Ganap na single-turn | SSI, BiSS-C, SPI o PWM | Start-up nang walang homing, robot joints | Mas mataas na gastos, suporta sa protocol sa drive |
| Ganap na multi-turn | Serial na may revolution counter | Actuator, pagpipiloto, geared axes | Counter error pagkatapos ng mahabang storage o vibration |
Resolution, katumpakan at ang mga numero na nagkakahalaga ng paghahambing
Ang incremental na resolusyon ay sinipi sa mga pulso bawat rebolusyon. Ang isang 1,024 PPR encoder na nabasa sa apat na beses na quadrature ay nagbubunga ng 4,096 na bilang sa bawat rebolusyon. Sa 250 mm diameter na gulong na may 785 mm circumference, ang isang bilang ay katumbas ng humigit-kumulang 0.19 mm ng paglalakbay — katanggap-tanggap para sa odometry, marginal para sa tumpak na pagpoposisyon. Ang isang 17-bit absolute encoder ay naghahatid ng 131,072 na bilang sa bawat rebolusyon, mga 0.006 mm sa parehong gulong, at ang resolution nito ay hindi bumabagsak kapag ang makina ay gumagalaw nang mabagal.
Ang paglutas ay hindi katumpakan. Interpolation error sa loob ng encoder, shaft eccentricity, coupling misalignment at temperature drift lahat ay nagdaragdag sa error sa posisyon na talagang nakikita ng controller. Magtanong sa mga supplier ng kabuuang error na badyet sa halip na isang headline na PPR figure, at subukan ang isang sample sa totoong shaft sa halip na isang laboratory fixture. Ang isang 4,096-count encoder na naka-mount na may 0.1 mm ng eccentricity ay maaaring kumilos nang mas malala kaysa sa isang malinis na fitted na 2,048-count unit.
Mga interface, cable at ingay na nakakasira ng feedback
Ang pagiging tugma ng interface ay kung saan nasira ang mga desisyon sa pagbili. Ang isang controller na may 3.3 V input ay hindi mapagkakatiwalaang magbabasa ng isang 5 V TTL encoder nang walang level shifting, at ang isang optical encoder ay maaaring gumuhit ng 150 hanggang 250 mA mula sa isang supply na may sukat para sa isang Hall sensor. Suriin ang maximum na dalas ng output laban sa haba ng cable, kumpirmahin na ang drive ay sumusuporta sa ganap na protocol na balak mong bilhin, at tandaan na ang mga mahahabang cable na may mataas na kapasidad ay nagpapaikot ng mabilis na mga gilid hanggang sa mawala ang mga bilang. Pinipigilan ng twisted-pair shielded cable, na tinapos sa dulo ng controller at niruruta ng hindi bababa sa 50 mm ang layo mula sa mga motor phase cable, ang karamihan sa mga problemang ito.
Ang bahagi ng controller ay nararapat sa pantay na pagsisiyasat. Ang mga kasalukuyang loop na tumatakbo sa 10 hanggang 20 kHz ay hindi maaaring gumamit ng resolution na mas pino kaysa sa sampling period na sumusuporta, at ang isang drive na humahawak ng field-oriented na kontrol nang maayos ay magko-convert ng magandang feedback sa mababang torque ripple at mas mataas na kahusayan sa buong saklaw ng bilis.
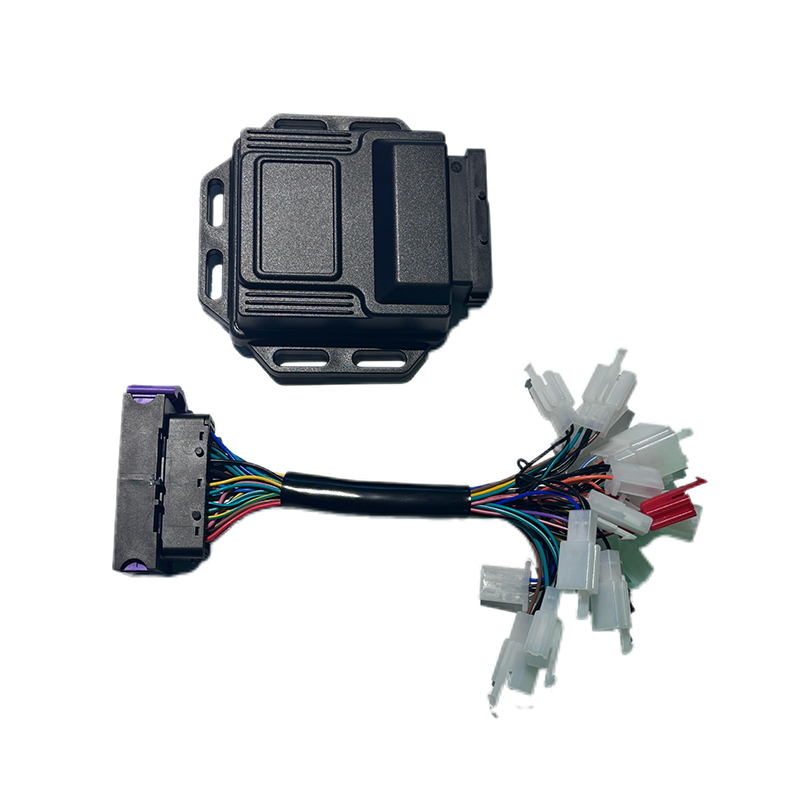
A4 2313 High-Efficiency Brushless DC Motor Controller Para sa mga electric motorcycle o EV drive, ipinares ng controller na ito ang FOC vector control sa CANBUS, Bluetooth, at Hall o feedback ng magnetic encoder. Tingnan ang Produkto → Mechanical fit at environment: kung saan nagsisimula ang mga pagkabigo sa field
Ang mga encoder ay nabigo sa larangan para sa mga mekanikal na kadahilanan nang mas madalas kaysa sa mga elektrikal. Ang mga magnetic at inductive na uri ay pinahihintulutan ang isang tinukoy na air gap — karaniwang 0.5 hanggang 1.5 mm sa pagitan ng sensor at magnet — ngunit ang gap na iyon ay dapat na makaligtas sa thermal expansion, bearing play at shock. Ang shaft runout, axial float at hub eccentricity ay nagmodulate sa signal, at ang modulated na feedback sa posisyon ay lalabas sa sasakyan bilang torque ripple o speed oscillation. Tukuyin ang mga limitasyon ng runout sa drawing bago piliin ang sensor, pagkatapos ay sukatin ang mga ito sa unang artikulo sa halip na magtiwala sa brochure ng supplier.
Ang kapaligiran ang nagtutulak sa pagpili ng teknolohiya. Ang mga optical encoder ay nag-aalok ng pinakamahusay na resolution at ang pinakamababang tolerance para sa alikabok, oil mist at condensation; nakakatulong ang isang IP67 housing, ngunit hindi nito inaayos ang pagod na shaft seal. Ang mga magnetic encoder ay nakaligtas sa alikabok at tubig ngunit humihina malapit sa mga high-current na cable o malalaking istrukturang bakal. Para sa mga outboard na motor at kagamitan sa baybayin, ang salt spray at galvanic corrosion ay ginagawang pinakamababa ang IP67 na may marine-rated cable glands kaysa sa isang selling point.
Mga aplikasyon at kung ano ang hinihingi ng bawat isa
Ang parehong detalye ng encoder ay gumagawa ng ibang mga resulta depende sa kung saan nakaupo ang motor:
- Mga de-kuryenteng motorsiklo at scooter: nangingibabaw sa unang impresyon ng customer ang mababang-bilis na kinis at burol, kaya mas mahalaga ang resolution ng quadrature at pagkakalibrate ng anggulo ng kuryente kaysa sa katumpakan ng pinakamataas na bilis.
- Robot chassis at automated guided vehicles: naiipon ang odometry error sa isang shift, kaya ang mga bilang sa bawat rebolusyon na na-multiply sa diameter ng gulong ay nagtatakda ng praktikal na badyet sa pag-navigate.
- ATV at UTV drivetrains: putik, water crossings at vibration ang nagtutulak sa pagpili patungo sa sealed magnetic feedback na may mapagbigay na air-gap tolerance.
- Mga de-kuryenteng outboard motor: ang resistensya ng kaagnasan at integridad ng cable ang nagpapasya sa buhay ng serbisyo, hindi nag-iisa ang resolusyon.
Mahalaga rin ang packaging. Ang pinagsamang mga mid-drive na unit ay naglalagay ng sensor sa loob ng gearbox housing, kung saan ang oil mist at init ay pare-parehong magkapitbahay, at kung saan ang sensor ay hindi maaaring palitan nang hindi binubuksan ang motor. Ang kaayusan na iyon ay nagbibigay ng gantimpala sa maagang mekanikal na pagsusuri at isang supplier na nakakaunawa sa buong drivetrain sa halip na isang sensor na ibinebenta sa mga detalye lamang.
B2B Mid-Drive Motors para sa E-Bike Drive Systems Suriin ang kategoryang ito ng B2B mid-drive na motor para sa mga opsyon sa factory/supplier, pagpapares ng controller, at after-sales na suporta na nauugnay sa pinagsamang mga e-bike drive system. Tingnan ang Produkto → Isang checklist ng pagpapatunay bago mo ilabas ang disenyo
Karamihan sa mga problema sa encoder ay huli na natuklasan dahil ang pagsubok ay nakatuon sa datasheet kaysa sa pagpupulong. Gawin ang mga hakbang na ito bago mag-sign off sa isang production release:
- Kumpirmahin kung ano ang dapat gawin ng makina sa unang 200 millisecond pagkatapos ng power-up, at hayaan ang sagot na iyon na magpasya ng incremental versus absolute.
- Itugma ang mga antas ng boltahe, protocol, supply ng kasalukuyang at maximum na dalas sa aktwal na yugto ng input ng controller.
- Sukatin ang shaft runout, eccentricity at sensor air gap sa unang artikulo, hindi sa isang bench fixture.
- Patakbuhin ang pagpupulong sa buong saklaw ng temperatura at itala ang error sa posisyon sa sukdulan.
- I-calibrate ang electrical angle offset at iimbak ito sa bawat batch ng motor, dahil ang isang maling batch ay gumagawa ng torque ripple sa lahat ng dako.
- I-verify ang cable routing at shielding sa ilalim ng isinasagawa at radiated na ingay, na may load ang motor, hindi naka-idle.
- Humiling ng data ng pagkakapare-pareho ng batch-to-batch at isang dokumentadong proseso ng pag-abiso sa pagbabago, dahil tahimik na pinapawalang-bisa ng hindi ipinahayag na magnet o rebisyon ng disc ang iyong pagkakalibrate ng firmware.
Ang isang motor encoder ay hindi isang sangkap na bibilhin sa pagtatapos ng isang proyekto at i-bolted pagkatapos. Magpasya muna sa pag-uugali ng pagsisimula, pagkatapos ay ang resolusyon na tunay na kailangan ng application, pagkatapos ay ang interface at mekanikal na sobre na maaaring magkaroon ng resolusyon na iyon sa totoong kapaligiran. I-verify ang pinagsamang drive sa isang naka-load na bangko, at panatilihin ang rekord ng pagkakalibrate kasama ang batch ng motor.
Bumubuo ang Shanghai APT Power Technology ng mga brushless DC motor controller, mid-drive na motor at hub motor sa paligid nang eksakto sa sequence na iyon, na tumutugma sa controller firmware sa mga katangian ng motor sa halip na nagbebenta ng hardware nang nakahiwalay. Kung ang application ay isang de-koryenteng motorsiklo, isang robot na chassis, isang ATV o isang electric outboard, ang feedback sa posisyon ay kabilang sa unang pag-uusap sa engineering — wala sa unang claim sa warranty.
SUSUNOD:Paano Gumagana ang Mga Electronic Speed Controller? Sa loob ng Signal Chain ng ESC
Interesado sa pakikipagtulungan o may mga katanungan?
Bilang Custom Permanent Magnet Synchronous Motor Controllers Manufacturers at Mga Supplier ng Permanenteng Magnet Motor Controller sa China, Nakatuon sa kontrol ng drive ng permanenteng magnet kasabay na mga motor, nagbibigay kami ng ligtas at sapat pinagmumulan ng kuryente para sa pagpapakuryente ng mga sasakyan sa paglalakbay.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, China
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved